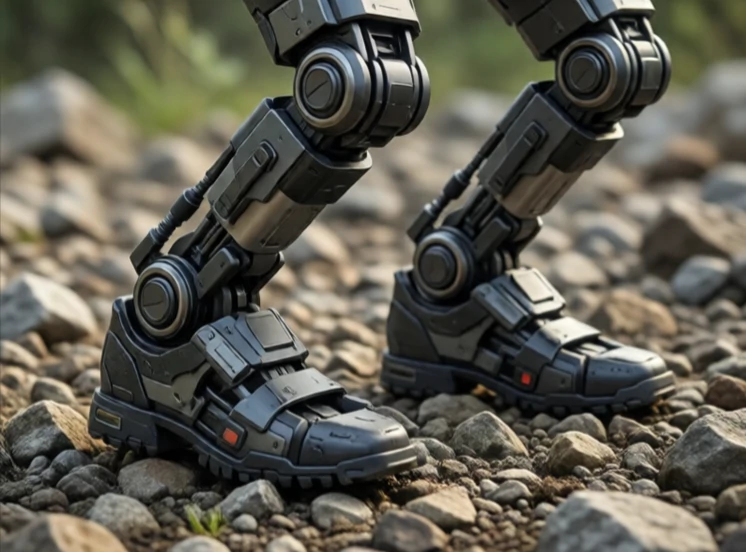
Balanskontroll håller en robot upprätt. För en tvåbent robot innebär det att ständigt justera ledvinklarna för att hålla masscentrum över stödfoten. För en hjulförsedd robot kan det innebära att förhindra att den välter i en sluttning. För en drönare innebär det att den håller en stabil svävning.
Människor balanserar utan att tänka. Robotar måste beräkna det. Den inverterade pendelmodellen är den klassiska utgångspunkten: en massa ovanpå en rörlig bas. Styrenheten mäter lutningen och flyttar basen för att fånga fallet. Boston Dynamics robotar använder modellprediktiv styrning och planerar flera steg framåt för att hålla sig upprätt medan de går över ojämn mark.
Strategier för balanskontroll
- Tryckkontrollcentrum: förskjutning av vikt för att bibehålla stabilitet.
- Fångstpunkt: var man ska trampa för att stoppa ett fall.
- Helkroppskontroll: använda armar och överkropp för att justera balansen.
- Reaktiva steg: att ta ett snabbt steg när man blir knuffad.
- Komplementär kontroll: ger efter något för att absorbera störningar.
Balans är svårare än det ser ut eftersom marken aldrig är helt plan och robotens egna rörelser stör dess stabilitet. Att knuffa en robot är ett vanligt test. En bra balanskontroll återhämtar sig. En utmärkt balanskontroll gör att återhämtningen ser enkel ut. Samma principer gäller för exoskelett som hjälper människor att gå, proteser och humanoida robotar som förväntas arbeta i mänskliga utrymmen. Om en robot inte kan stå på fötterna spelar inget annat den gör någon roll.
Comments
No comments yet. Be the first to share a thought.
Leave a comment