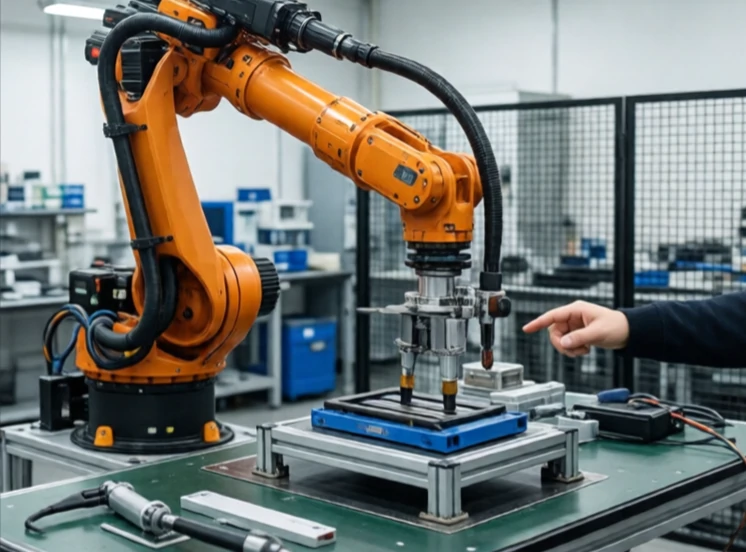
En robotarm är en mekanisk arm med leder som efterliknar mänskliga armrörelser. Den har en bas, segment och en ändeffektor. Lederna roterar eller glider för att positionera ändeffektorn i rymden. De flesta industriella armar har sex leder, vilket ger dem flexibiliteten att nå vilken punkt och orientering som helst inom sin arbetsyta.
Den första industriella armen, Unimate, installerades på General Motors 1961. Den hade en arm och gjorde ett jobb: att lyfta heta metalldelar. Idag svetsar, målar, monterar och inspekterar robotarmar. De sträcker sig från små armar som monterar klockor till massiva armar som rör bilkarosser. Samarbetande armar arbetar sida vid sida med människor utan burar.
Robotarmkonfigurationer
- Ledade: roterande leder, människoliknande, vanligast.
- SCARA: horisontell arm, snabb, montering.
- Delta: parallella länkar, hög hastighet, pick-and-place.
- Kartesisk: linjära axlar, enkel, CNC-betjäning.
- Samarbetsinriktad: lätt, kraftbegränsad, säker med människor.
En robotarm definieras av sin räckvidd, nyttolast, hastighet och repeterbarhet. Räckvidden avgör arbetsytan. Nyttolasten avgör vad den kan lyfta. Hastighet avgör cykeltiden. Repeterbarhet avgör precisionen. Ingen enskild arm utmärker sig på alla fyra. En stor arm med lång räckvidd är långsammare och mindre exakt. En liten arm är snabb och exakt men kan inte lyfta mycket. Att välja rätt arm innebär att matcha specifikationerna med uppgiften. Armen är den mest igenkännliga delen av en robot. Den är också en av de mest mångsidiga maskinerna som någonsin byggts. Byt ut ändeffektorn och samma arm kan svetsa, måla eller plocka frukt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment