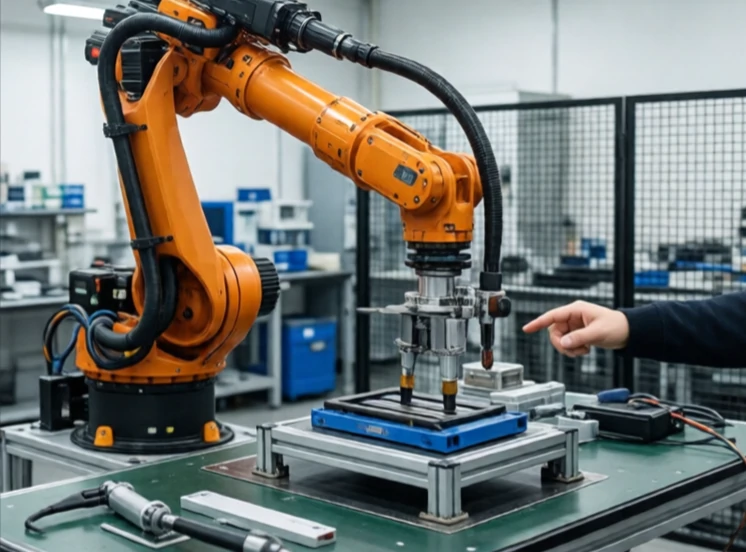
En robotarm er en mekanisk arm med led, der efterligner menneskelige armbevægelser. Den har en base, segmenter og en endeeffektor. Leddene roterer eller glider for at placere endeeffektoren i rummet. De fleste industrielle arme har seks led, hvilket giver dem fleksibiliteten til at nå ethvert punkt og enhver retning inden for deres arbejdsområde.
Den første industrielle arm, Unimate, blev installeret hos General Motors i 1961. Den havde én arm og udførte ét job: at løfte varme metaldele. I dag svejser, maler, samler og inspicerer robotarme. De spænder fra bittesmå arme, der samler ure, til massive arme, der bevæger bilkarosserier. Samarbejdsarme arbejder side om side med mennesker uden bure.
Robotarmkonfigurationer
- Leddelte: roterende led, menneskelignende, mest almindelige.
- SCARA: vandret arm, hurtig, montering.
- Delta: parallelle forbindelser, høj hastighed, pick-and-place.
- Kartesisk: lineære akser, simpel, CNC-betjening.
- Samarbejdsorienteret: let, kraftbegrænset, sikker med mennesker.
En robotarm defineres af dens rækkevidde, nyttelast, hastighed og repeterbarhed. Rækkevidden bestemmer arbejdsområdet. Nyttelasten bestemmer, hvad den kan løfte. Hastighed bestemmer cyklustiden. Repeterbarhed bestemmer præcision. Ingen enkelt arm udmærker sig ved alle fire. En stor arm med lang rækkevidde er langsommere og mindre præcis. En lille arm er hurtig og præcis, men kan ikke løfte meget. At vælge den rigtige arm betyder at matche specifikationerne til opgaven. Armen er den mest genkendelige del af en robot. Det er også en af de mest alsidige maskiner, der nogensinde er bygget. Skift sluteffektoren, og den samme arm kan svejse, male eller plukke frugt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment