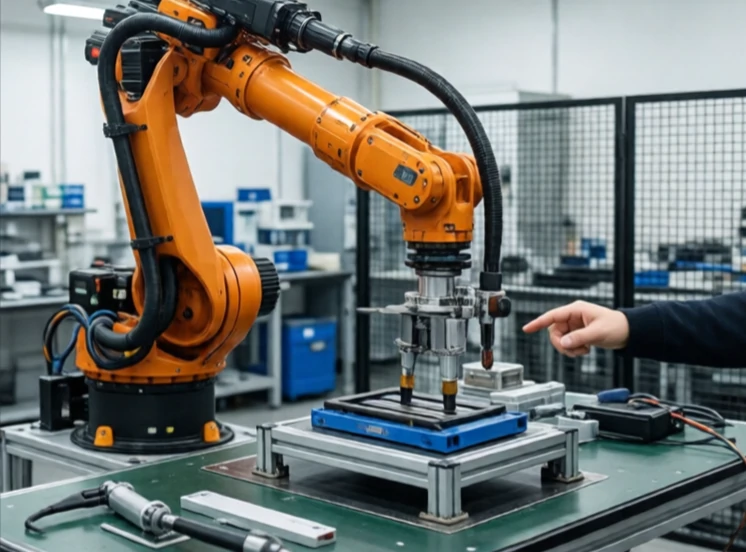
الذراع الروبوتية هي ذراع ميكانيكية مزودة بمفاصل تحاكي حركات الذراع البشرية. تتكون من قاعدة، وأجزاء، وطرف نهائي. تدور المفاصل أو تنزلق لتحديد موضع الطرف النهائي في الفراغ. تحتوي معظم الأذرع الصناعية على ستة مفاصل، مما يمنحها المرونة اللازمة للوصول إلى أي نقطة وأي اتجاه داخل حيز عملها.
تم تركيب أول ذراع صناعية، يونيميت، في شركة جنرال موتورز عام ١٩٦١. كانت ذات ذراع واحدة وتؤدي مهمة واحدة: رفع قطع معدنية ساخنة. أما اليوم، فتستخدم الأذرع الروبوتية في اللحام والطلاء والتجميع والفحص. وتتراوح أحجامها من أذرع صغيرة تُستخدم في تجميع الساعات إلى أذرع ضخمة تُستخدم في نقل هياكل السيارات. وتعمل هذه الأذرع التعاونية جنبًا إلى جنب مع البشر دون قيود.
تكوينات الذراع الروبوتية
- مفصلية: مفاصل دوارة، تشبه مفاصل الإنسان، وهي الأكثر شيوعاً.
- SCARA: ذراع أفقي، سريع، تجميع.
- دلتا: وصلات متوازية، سرعة عالية، التقاط ووضع.
- نظام الإحداثيات الديكارتية: محاور خطية، بسيط، تشغيل باستخدام الحاسوب (CNC).
- التعاون: خفيف الوزن، محدود القوة، آمن مع البشر.
يُعرَّف الذراع الروبوتي بمدى وصوله، وحمولته، وسرعته، ودقته. يحدد مدى الوصول حيز العمل، وتحدد الحمولة ما يمكن رفعه، وتحدد السرعة زمن الدورة، وتحدد الدقة التكرارية. لا يوجد ذراع واحد يتفوق في جميع هذه الجوانب الأربعة. فالذراع الكبير ذو المدى الطويل يكون أبطأ وأقل دقة، بينما يكون الذراع الصغير سريعًا ودقيقًا ولكنه لا يستطيع رفع أوزان ثقيلة. اختيار الذراع المناسب يعني مطابقة المواصفات مع المهمة. يُعد الذراع الجزء الأكثر وضوحًا في الروبوت، وهو أيضًا من أكثر الآلات تنوعًا على الإطلاق. بتغيير أداة النهاية، يمكن للذراع نفسه اللحام أو الطلاء أو قطف الفاكهة.
Comments
No comments yet. Be the first to share a thought.
Leave a comment