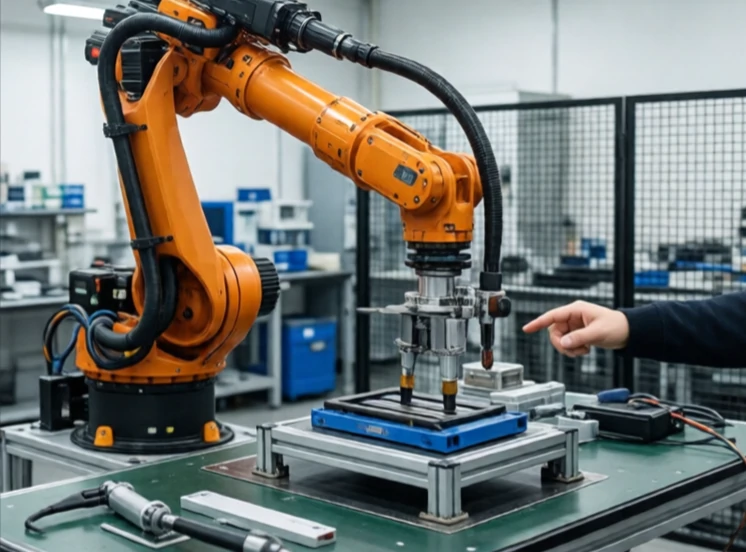
Um braço robótico é um braço mecânico com articulações que imitam os movimentos do braço humano. Possui uma base, segmentos e um atuador final. As articulações rodam ou deslizam para posicionar o atuador final no espaço. A maioria dos braços industriais possui seis articulações, o que lhes confere a flexibilidade necessária para alcançar qualquer ponto e orientação dentro da sua área de trabalho.
O primeiro braço robótico industrial, o Unimate, foi instalado na General Motors em 1961. Tinha apenas um braço e realizava uma única tarefa: levantar peças de metal quente. Hoje, os braços robóticos soldam, pintam, montam e inspecionam. Vão desde minúsculos braços que montam relógios a braços gigantescos que movimentam carroçarias. Os braços colaborativos trabalham ao lado de humanos sem jaulas.
Configurações de braço robótico
- Articuladas: articulações rotativas, semelhantes às humanas, as mais comuns.
- SCARA: braço horizontal, montagem rápida.
- Delta: ligações paralelas, alta velocidade, função pick-and-place.
- Cartesiano: eixos lineares, simples, com accionamento CNC.
- Colaborativo: leve, força limitada, seguro para uso por humanos.
Um braço robótico é definido pelo seu alcance, capacidade de carga, velocidade e repetibilidade. O alcance determina a área de trabalho. A capacidade de carga determina o que ele pode levantar. A velocidade determina o tempo de ciclo. A repetibilidade determina a precisão. Nenhum braço se destaca em todos os quatro aspetos. Um braço grande com um longo alcance é mais lento e menos preciso. Um braço pequeno é rápido e preciso, mas não consegue levantar muita carga. Escolher o braço certo significa adequar as especificações à tarefa. O braço é a parte mais reconhecível de um robô. É também uma das máquinas mais versáteis alguma vez construídas. Troque o atuador final e o mesmo braço poderá soldar, pintar ou colher fruta.
Comments
No comments yet. Be the first to share a thought.
Leave a comment