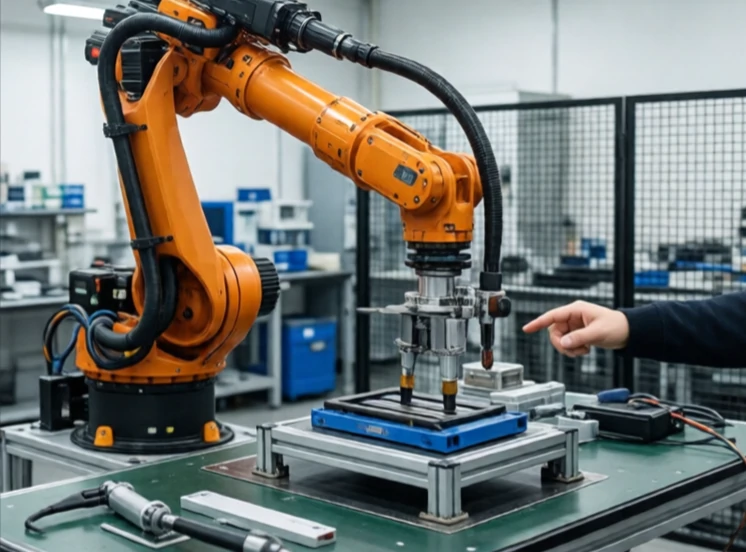
로봇 팔은 사람의 팔 움직임을 모방하는 관절을 가진 기계 팔입니다. 본체, 여러 개의 마디, 그리고 끝단 작동기로 구성됩니다. 관절은 회전하거나 미끄러지면서 끝단 작동기의 위치를 조정합니다. 대부분의 산업용 로봇 팔은 6개의 관절을 가지고 있어 작업 공간 내의 어떤 지점이나 방향으로든 유연하게 움직일 수 있습니다.
최초의 산업용 로봇 팔인 유니메이트는 1961년 제너럴 모터스(GM)에 설치되었습니다. 유니메이트는 팔이 하나뿐이었고, 뜨거운 금속 부품을 들어 올리는 한 가지 작업만 수행했습니다. 오늘날 로봇 팔은 용접, 도색, 조립, 검사 등 다양한 작업을 수행합니다. 시계를 조립하는 아주 작은 팔부터 자동차 차체를 옮기는 거대한 팔까지 그 종류는 매우 다양합니다. 협업 로봇 팔은 작업자와 함께 작업하며, 더 이상 격리된 환경에서 작업할 수 없습니다.
로봇 팔 구성
- 관절형: 회전 관절, 인간의 관절과 유사하며 가장 흔한 형태입니다.
- SCARA: 수평 암, 빠른 조립.
- Delta: 병렬 링크, 고속, 픽앤플레이스.
- 직교 좌표계: 선형 축, 단순함, CNC 제어 가능.
- 협업형: 경량, 힘 제한형, 인체에 안전한 제품.
로봇 팔은 도달 거리, 적재 용량, 속도, 반복 정밀도로 정의됩니다. 도달 거리는 작업 공간을 결정하고, 적재 용량은 들어 올릴 수 있는 무게를 결정하며, 속도는 작업 주기를 결정하고, 반복 정밀도는 정밀도를 결정합니다. 이 네 가지 요소 모두에서 뛰어난 로봇 팔은 없습니다. 도달 거리가 긴 큰 로봇 팔은 속도가 느리고 정밀도가 떨어집니다. 반대로 작은 로봇 팔은 빠르고 정밀하지만 들어 올릴 수 있는 무게가 적습니다. 적합한 로봇 팔을 선택하려면 작업에 맞는 사양을 선택해야 합니다. 로봇 팔은 로봇에서 가장 눈에 띄는 부분이며, 또한 지금까지 만들어진 기계 중 가장 다재다능한 부품 중 하나입니다. 끝단 작동부를 교체하면 동일한 로봇 팔로 용접, 도색, 과일 따기 등 다양한 작업을 수행할 수 있습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment