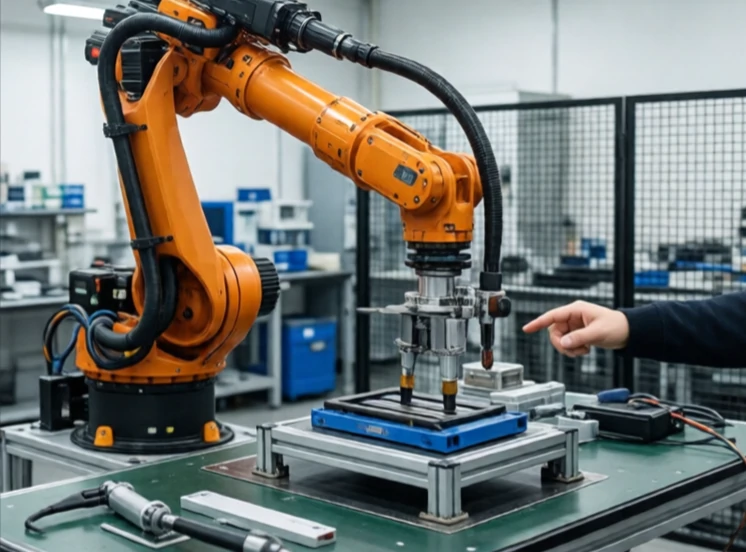
Un braț robotic este un braț mecanic cu articulații care imită mișcările brațului uman. Are o bază, segmente și un efector final. Articulațiile se rotesc sau glisează pentru a poziționa efectorul final în spațiu. Majoritatea brațelor industriale au șase articulații, oferindu-le flexibilitatea de a ajunge în orice punct și orientare din spațiul lor de lucru.
Primul braț industrial, Unimate, a fost instalat la General Motors în 1961. Avea un singur braț și îndeplinea o singură sarcină: ridicarea pieselor metalice fierbinți. Astăzi, brațele robotice sudează, vopsesc, asamblează și inspectează. Acestea variază de la brațe minuscule care asamblează ceasuri până la brațe masive care mișcă caroserii auto. Brațele colaborative lucrează alături de oameni fără cuști.
Configurații ale brațelor robotice
- Articulate: articulații rotative, asemănătoare cu cele umane, cele mai frecvente.
- SCARA: braț orizontal, rapid, asamblare.
- Delta: legături paralele, viteză mare, pick-and-place.
- Carteziene: axe liniare, simple, orientare CNC.
- Colaborativ: ușor, cu forță limitată, sigur cu oamenii.
Un braț robotic este definit prin raza de acțiune, sarcina utilă, viteză și repetabilitate. Raza de acțiune determină spațiul de lucru. Sarcina utilă determină ce poate ridica. Viteza determină timpul ciclului. Repetabilitatea determină precizia. Niciun braț nu excelează la toate cele patru. Un braț mare, cu o rază de acțiune lungă, este mai lent și mai puțin precis. Un braț mic este rapid și precis, dar nu poate ridica mult. Alegerea brațului potrivit înseamnă potrivirea specificațiilor cu sarcina. Brațul este cea mai recognoscibilă parte a unui robot. Este, de asemenea, una dintre cele mai versatile mașini construite vreodată. Schimbați efectorul final și același braț poate suda, vopsi sau culege fructe.
Comments
No comments yet. Be the first to share a thought.
Leave a comment