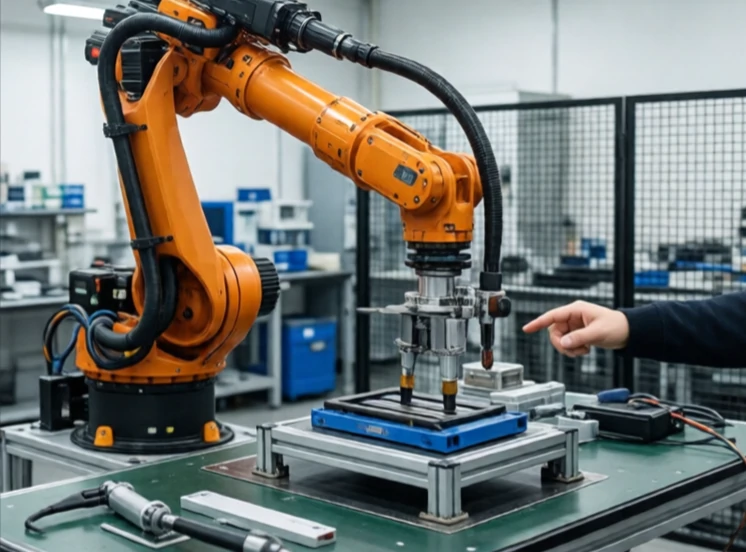
Lengan robot adalah lengan mekanik dengan sendi yang meniru gerakan lengan manusia. Lengan ini memiliki alas, segmen, dan ujung efektor. Sendi-sendi tersebut berputar atau bergeser untuk memposisikan ujung efektor di ruang angkasa. Sebagian besar lengan industri memiliki enam sendi, sehingga memberikan fleksibilitas untuk mencapai titik dan orientasi apa pun di dalam ruang kerjanya.
Lengan industri pertama, Unimate, dipasang di General Motors pada tahun 1961. Ia hanya memiliki satu lengan dan melakukan satu pekerjaan: mengangkat bagian logam panas. Saat ini, lengan robot mengelas, mengecat, merakit, dan memeriksa. Ukurannya beragam, dari lengan kecil yang merakit jam tangan hingga lengan besar yang memindahkan bodi mobil. Lengan kolaboratif bekerja berdampingan dengan manusia tanpa sangkar.
Konfigurasi lengan robot
- Sendi berartikulasi: sendi putar, mirip manusia, paling umum.
- SCARA: lengan horizontal, cepat, perakitan.
- Delta: tautan paralel, kecepatan tinggi, ambil dan tempatkan.
- Kartesian: sumbu linier, sederhana, perawatan CNC.
- Kolaboratif: ringan, gaya terbatas, aman bagi manusia.
Lengan robot didefinisikan oleh jangkauan, muatan, kecepatan, dan pengulangannya. Jangkauan menentukan ruang kerja. Muatan menentukan apa yang dapat diangkatnya. Kecepatan menentukan waktu siklus. Pengulangan menentukan presisi. Tidak ada satu lengan pun yang unggul dalam keempat hal tersebut. Lengan besar dengan jangkauan panjang lebih lambat dan kurang presisi. Lengan kecil cepat dan presisi tetapi tidak dapat mengangkat banyak beban. Memilih lengan yang tepat berarti mencocokkan spesifikasi dengan tugas. Lengan adalah bagian robot yang paling mudah dikenali. Ini juga merupakan salah satu mesin paling serbaguna yang pernah dibuat. Ganti ujung efektor dan lengan yang sama dapat digunakan untuk mengelas, mengecat, atau memetik buah.
Comments
No comments yet. Be the first to share a thought.
Leave a comment