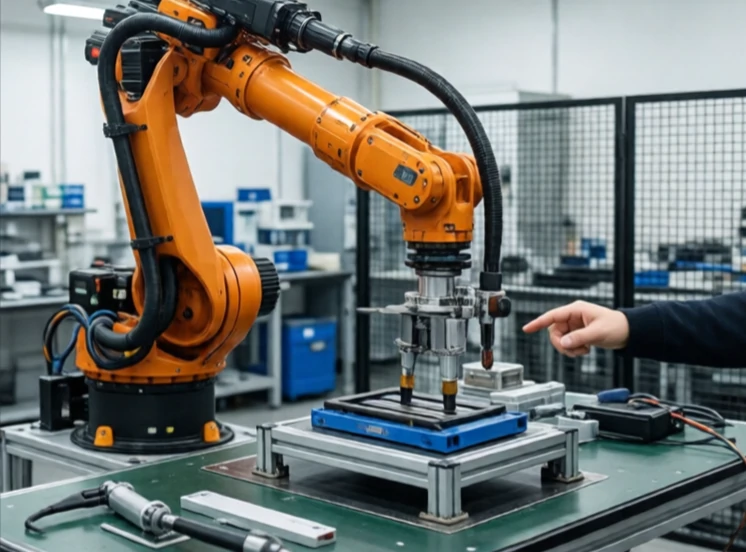
En robotarm er en mekanisk arm med ledd som etterligner menneskelige armbevegelser. Den har en base, segmenter og en endeeffektor. Leddene roterer eller glir for å plassere endeeffektoren i rommet. De fleste industrielle armer har seks ledd, noe som gir dem fleksibiliteten til å nå ethvert punkt og hvilken som helst retning innenfor arbeidsområdet.
Den første industrielle armen, Unimate, ble installert hos General Motors i 1961. Den hadde én arm og gjorde én jobb: å løfte varme metalldeler. I dag sveiser, lakkerer, monterer og inspiserer robotarmer. De spenner fra små armer som monterer klokker til massive armer som beveger bilkarosserier. Samarbeidende armer jobber side om side med mennesker uten bur.
Konfigurasjoner av robotarmene
- Ledd: roterende ledd, menneskelignende, vanligst.
- SCARA: horisontal arm, rask, montering.
- Delta: parallelle lenker, høy hastighet, pick-and-place.
- Kartesisk: lineære akser, enkel, CNC-tending.
- Samarbeidende: lett, kraftbegrenset, trygg med mennesker.
En robotarm defineres av rekkevidde, nyttelast, hastighet og repeterbarhet. Rekkevidde bestemmer arbeidsområdet. Nyttelast bestemmer hva den kan løfte. Hastighet bestemmer syklustid. Repeterbarhet bestemmer presisjon. Ingen enkeltarm utmerker seg på alle fire. En stor arm med lang rekkevidde er tregere og mindre presis. En liten arm er rask og presis, men kan ikke løfte mye. Å velge riktig arm betyr å matche spesifikasjonene til oppgaven. Armen er den mest gjenkjennelige delen av en robot. Den er også en av de mest allsidige maskinene som noen gang er bygget. Bytt endeeffektor, og den samme armen kan sveise, male eller plukke frukt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment