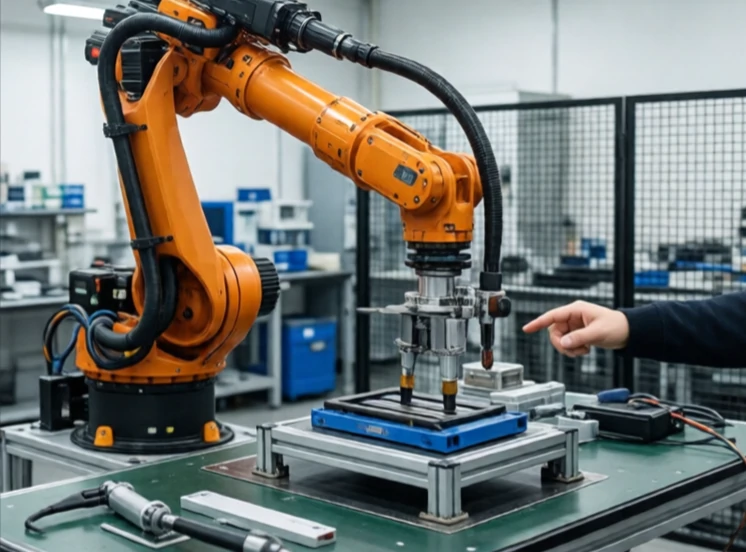
रोबोटिक भुजा एक यांत्रिक भुजा होती है जिसमें ऐसे जोड़ होते हैं जो मानव भुजा की गतिविधियों की नकल करते हैं। इसमें एक आधार, खंड और एक एंड इफेक्टर होता है। एंड इफेक्टर को स्थान में रखने के लिए जोड़ घूमते या खिसकते हैं। अधिकांश औद्योगिक भुजाओं में छह जोड़ होते हैं, जिससे उन्हें अपने कार्यक्षेत्र के भीतर किसी भी बिंदु और दिशा तक पहुंचने की लचीलता मिलती है।
पहला औद्योगिक रोबोटिक आर्म, यूनिमेट, 1961 में जनरल मोटर्स में स्थापित किया गया था। इसमें एक ही आर्म था और इसका एक ही काम था: गर्म धातु के पुर्जों को उठाना। आज, रोबोटिक आर्म वेल्डिंग, पेंटिंग, असेंबलिंग और निरीक्षण करते हैं। ये घड़ियों को असेंबल करने वाले छोटे आर्म से लेकर कार के ढांचे को हिलाने वाले विशालकाय आर्म तक होते हैं। सहयोगी आर्म बिना पिंजरे के मनुष्यों के साथ मिलकर काम करते हैं।
रोबोटिक आर्म कॉन्फ़िगरेशन
- जोड़दार: घूर्णनशील जोड़, मानव के समान, सबसे आम।
- SCARA: क्षैतिज भुजा, तेज़, संयोजन।
- डेल्टा: समानांतर लिंक, उच्च गति, पिक-एंड-प्लेस।
- कार्टेशियन: रेखीय अक्ष, सरल, सीएनसी आधारित।
- सहयोगात्मक: हल्का, बल-सीमित, मनुष्यों के साथ सुरक्षित।
किसी रोबोटिक भुजा की पहचान उसकी पहुंच, भार वहन क्षमता, गति और दोहराव क्षमता से होती है। पहुंच कार्यक्षेत्र निर्धारित करती है। भार वह क्षमता निर्धारित करता है जिसे वह उठा सकती है। गति चक्र समय निर्धारित करती है। दोहराव क्षमता सटीकता निर्धारित करती है। कोई भी एक भुजा इन चारों गुणों में उत्कृष्ट नहीं होती। लंबी पहुंच वाली बड़ी भुजा धीमी और कम सटीक होती है। छोटी भुजा तेज और सटीक होती है लेकिन अधिक भार नहीं उठा सकती। सही भुजा का चुनाव करने का अर्थ है विशिष्टताओं को कार्य के अनुरूप बनाना। भुजा रोबोट का सबसे आसानी से पहचाना जाने वाला भाग है। यह अब तक निर्मित सबसे बहुमुखी मशीनों में से एक है। इसके एंड इफेक्टर को बदलकर, वही भुजा वेल्डिंग, पेंटिंग या फल तोड़ने का काम कर सकती है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment