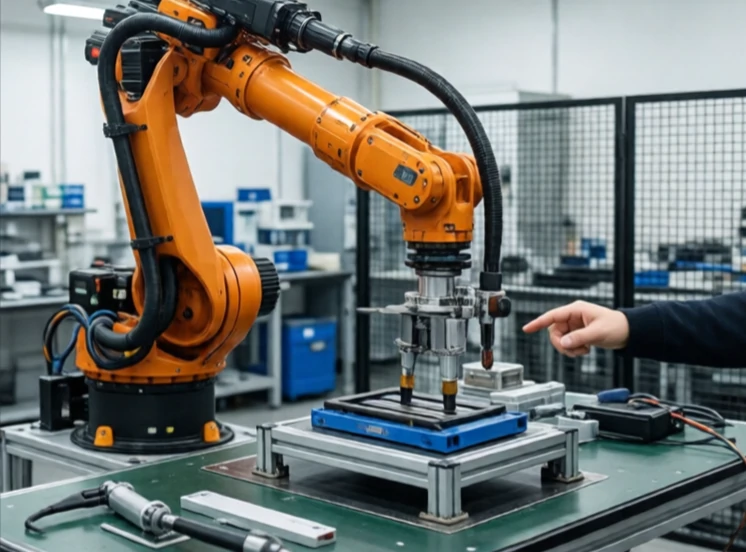
Ramię robota to ramię mechaniczne z przegubami, które naśladują ruchy ludzkiego ramienia. Składa się z podstawy, segmentów i efektora końcowego. Przeguby obracają się lub przesuwają, aby ustawić efektor końcowy w przestrzeni. Większość ramion przemysłowych ma sześć przegubów, co zapewnia im elastyczność w sięganiu do dowolnego punktu i orientacji w przestrzeni roboczej.
Pierwsze ramię przemysłowe, Unimate, zostało zainstalowane w General Motors w 1961 roku. Miało jedno ramię i wykonywało jedno zadanie: podnoszenie gorących metalowych części. Dziś ramiona robotyczne spawają, malują, montują i kontrolują. Ich zakres waha się od maleńkich ramion montujących zegarki po potężne ramiona poruszające karoserie samochodów. Ramiona współpracujące pracują ramię w ramię z ludźmi bez użycia klatek.
Konfiguracje ramion robotycznych
- Stawy: obrotowe, podobne do ludzkich, najpowszechniejsze.
- SCARA: ramię poziome, szybkie, montażowe.
- Delta: łącza równoległe, duża prędkość, funkcja pick-and-place.
- Kartezjański: osie liniowe, proste, obsługiwane CNC.
- Współpraca: lekka, o ograniczonej sile, bezpieczna dla ludzi.
Ramię robota definiuje zasięg, udźwig, prędkość i powtarzalność. Zasięg determinuje przestrzeń roboczą. Udźwig determinuje to, co może podnieść. Prędkość determinuje czas cyklu. Powtarzalność determinuje precyzję. Żadne ramię nie wyróżnia się we wszystkich czterech parametrach. Duże ramię o dużym zasięgu jest wolniejsze i mniej precyzyjne. Małe ramię jest szybkie i precyzyjne, ale nie może udźwignąć wiele. Wybór odpowiedniego ramienia oznacza dopasowanie specyfikacji do zadania. Ramię jest najbardziej rozpoznawalną częścią robota. Jest to również jedna z najbardziej wszechstronnych maszyn, jakie kiedykolwiek zbudowano. Wystarczy zmienić efektor końcowy, a to samo ramię może spawać, malować lub zbierać owoce.
Comments
No comments yet. Be the first to share a thought.
Leave a comment