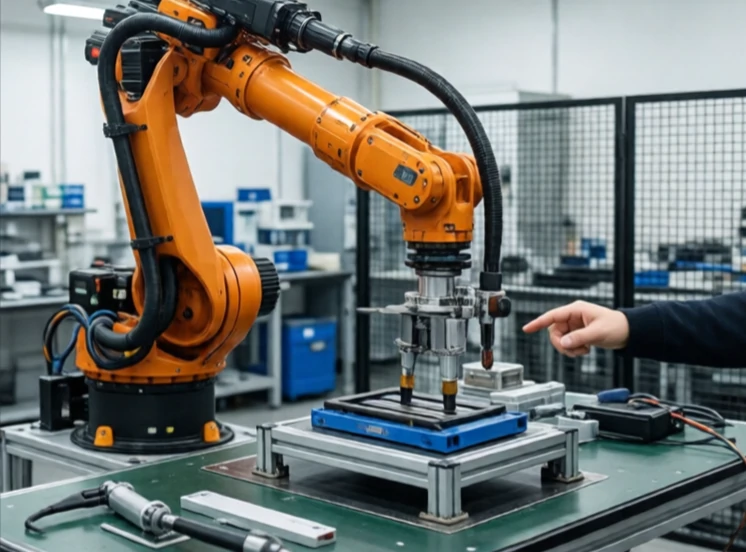
ロボットアームとは、人間の腕の動きを模倣する関節を備えた機械的なアームです。基部、セグメント、エンドエフェクタから構成されています。関節は回転またはスライドすることで、エンドエフェクタを空間内の任意の位置に配置します。ほとんどの産業用アームは6つの関節を備えており、作業空間内のあらゆる位置や向きに柔軟に対応できます。
最初の産業用ロボットアームであるユニメートは、1961年にゼネラルモーターズに設置されました。これは1本の腕を持ち、高温の金属部品を持ち上げるという1つの作業のみを行っていました。今日では、ロボットアームは溶接、塗装、組み立て、検査などを行っています。その種類は、腕時計を組み立てる小型アームから、自動車の車体を移動させる大型アームまで多岐にわたります。協働ロボットアームは、人間と並んで作業を行い、人間はケージに入れられることはありません。
ロボットアームの構成
- 関節構造:回転関節を持ち、人間のような構造で、最も一般的。
- SCARA:水平アーム、高速、組み立て。
- デルタ:並列リンク、高速、ピックアンドプレース。
- 直交座標系:直線軸、シンプル、CNC制御。
- 協調型:軽量、力制限あり、人間にとって安全。
ロボットアームは、リーチ、可搬重量、速度、繰り返し精度によって定義されます。リーチは作業空間を決定し、可搬重量は持ち上げられる重量を決定し、速度はサイクルタイムを決定し、繰り返し精度は精度を決定します。これら4つの特性すべてにおいて優れたアームは存在しません。リーチの長い大型アームは、速度が遅く精度も低くなります。小型アームは高速かつ高精度ですが、持ち上げられる重量は多くありません。適切なアームを選択するということは、仕様を作業内容に合わせることを意味します。アームはロボットの中で最も目立つ部分です。また、これまで製造された機械の中で最も汎用性の高いものの1つでもあります。エンドエフェクタを変更すれば、同じアームで溶接、塗装、果物の収穫などを行うことができます。
Comments
No comments yet. Be the first to share a thought.
Leave a comment