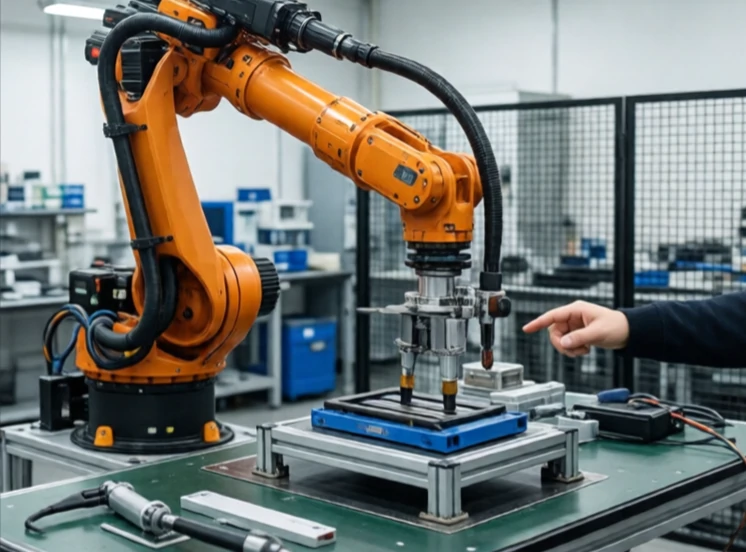
Een robotarm is een mechanische arm met gewrichten die de bewegingen van een menselijke arm nabootsen. Hij bestaat uit een basis, segmenten en een eindeffector. De gewrichten draaien of schuiven om de eindeffector in de ruimte te positioneren. De meeste industriële armen hebben zes gewrichten, waardoor ze flexibel genoeg zijn om elk punt en elke gewenste positie binnen hun werkgebied te bereiken.
De eerste industriële robotarm, Unimate, werd in 1961 bij General Motors geïnstalleerd. Deze had één arm en deed één taak: hete metalen onderdelen tillen. Tegenwoordig lassen, lakken, assembleren en inspecteren robotarmen. Ze variëren van kleine armpjes die horloges assembleren tot enorme armen die carrosserieën van auto's verplaatsen. Samenwerkende robotarmen werken zij aan zij met mensen, zonder kooien.
Robotarmconfiguraties
- Gearticuleerd: draaigewrichten, mensachtig, het meest voorkomend.
- SCARA: horizontale arm, snel, montage.
- Delta: parallelle verbindingen, hoge snelheid, pick-and-place.
- Cartesiaans: lineaire assen, eenvoudig, CNC-gericht.
- Samenwerkingsmodel: lichtgewicht, krachtbeperkend, veilig voor mensen.
Een robotarm wordt gedefinieerd door zijn bereik, draagvermogen, snelheid en herhaalbaarheid. Het bereik bepaalt de werkruimte. Het draagvermogen bepaalt wat de arm kan tillen. De snelheid bepaalt de cyclustijd. De herhaalbaarheid bepaalt de precisie. Geen enkele arm blinkt uit in alle vier de aspecten. Een grote arm met een groot bereik is trager en minder nauwkeurig. Een kleine arm is snel en nauwkeurig, maar kan niet veel tillen. De juiste arm kiezen betekent de specificaties afstemmen op de taak. De arm is het meest herkenbare onderdeel van een robot. Het is ook een van de meest veelzijdige machines die ooit zijn gebouwd. Verander de grijper en dezelfde arm kan lassen, schilderen of fruit plukken.
Comments
No comments yet. Be the first to share a thought.
Leave a comment