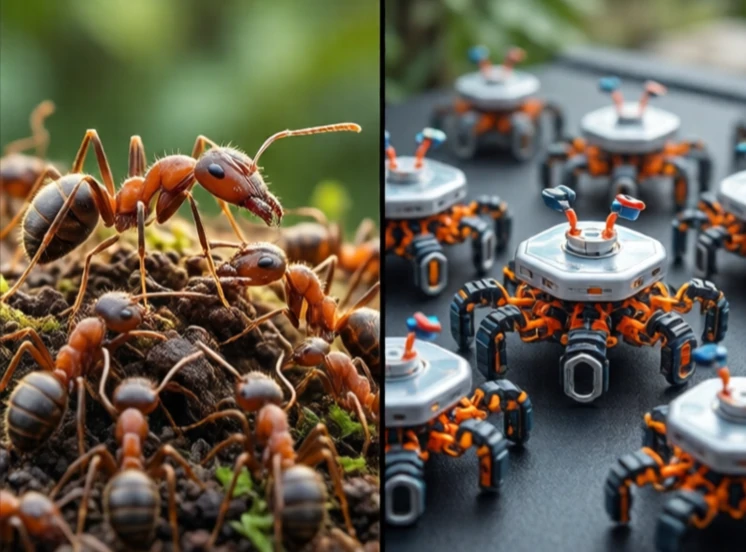
Робототехника роевого типа координирует работу множества простых роботов для коллективного выполнения задачи. Каждый робот дешев и имеет ограниченные возможности. Вместе они достигают того, чего не может сделать один робот. Вдохновение черпается из муравьев, пчел и термитов. Ни одно насекомое само по себе не обладает интеллектом. Интеллектуальна колония.
Роботы-рои следуют простым правилам. Разделяйтесь, чтобы избежать столкновений. Выстраивайтесь в ряд, чтобы соответствовать соседям. Объединяйтесь, чтобы оставаться вместе. Из этих локальных правил вытекает глобальное поведение. Рой может принимать различные формы, перемещать крупные объекты или покрывать территорию для поисково-спасательных работ. Нет центрального контроллера. Нет лидера. Только локальное взаимодействие.
Принципы роевой робототехники
- Децентрализация: отсутствие единой точки отказа.
- Масштабируемость: добавление большего количества роботов без перепрограммирования.
- Надежность: потеря нескольких роботов не остановит рой.
- Простота: каждый робот обладает ограниченными возможностями восприятия и вычислений.
- Эмерджентность: сложное поведение, вытекающее из простых правил.
Робототехника, основанная на роевом принципе, в основном занимается исследованиями. Однако появляются и реальные практические применения: сельскохозяйственные роботы для мониторинга полей, складские роботы для перемещения стеллажей и подводные роботы для картографирования морского дна. Основные проблемы связаны с коммуникацией, координацией и оборудованием. Роботы должны взаимодействовать друг с другом без центрального узла. Они должны избегать столкновений в плотных группах. Они должны быть достаточно дешевыми для развертывания в больших количествах. Рой из тысячи роботов впечатляет в лабораторных условиях. Долгосрочная цель – рой из миллиона роботов. Это изменило бы наше представление о строительстве, разведке и мониторинге окружающей среды. Целое больше, чем сумма его частей.
Comments
No comments yet. Be the first to share a thought.
Leave a comment