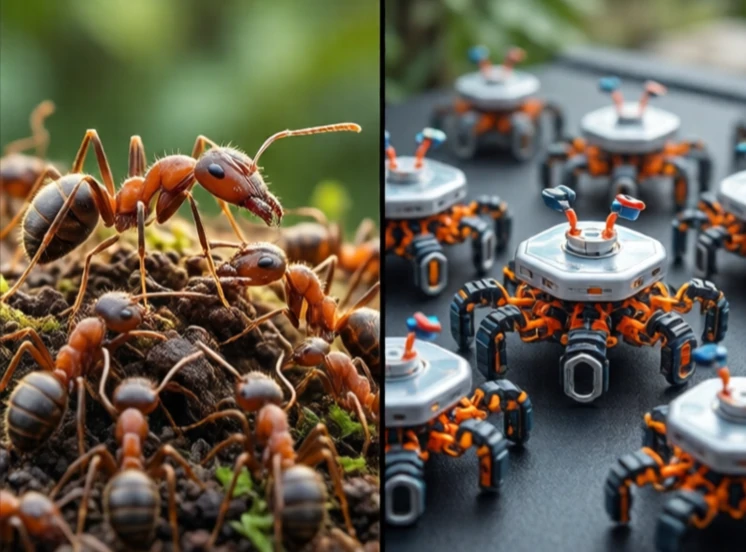
تعتمد تقنية الروبوتات الجماعية على تنسيق عمل العديد من الروبوتات البسيطة لأداء مهمة ما بشكل جماعي. كل روبوت منها رخيص الثمن ومحدود الإمكانيات. ومعًا، تُنجز هذه الروبوتات معًا ما لا يستطيع روبوت واحد إنجازه. استُلهمت هذه التقنية من النمل والنحل والنمل الأبيض. لا يوجد حشرة ذكية بمفردها، بل المستعمرة هي الذكية.
تتبع روبوتات السرب قواعد بسيطة: التباعد لتجنب الاصطدامات، والتراصف لمطابقة جيرانها، والتماسك للبقاء معًا. ومن هذه القواعد المحلية، ينشأ سلوك عالمي. يستطيع السرب تشكيل أشكال، ونقل أجسام كبيرة، أو تغطية منطقة للبحث والإنقاذ. لا يوجد جهاز تحكم مركزي، ولا قائد، بل تفاعلات محلية فقط.
مبادئ الروبوتات الجماعية
- اللامركزية: لا توجد نقطة فشل واحدة.
- قابلية التوسع: إضافة المزيد من الروبوتات دون إعادة البرمجة.
- المتانة: إن فقدان عدد قليل من الروبوتات لا يوقف السرب.
- البساطة: كل روبوت لديه قدرة محدودة على الاستشعار والحساب.
- الظهور: سلوك معقد ينشأ من قواعد بسيطة.
لا يزال مجال الروبوتات الجماعية في معظمه مجالًا بحثيًا. لكن تطبيقاتها العملية بدأت تتبلور: روبوتات زراعية تراقب الحقول، وروبوتات مستودعات تنقل الرفوف، وروبوتات تحت الماء ترسم خرائط قاع المحيط. تكمن التحديات في التواصل والتنسيق والتجهيزات. تحتاج الروبوتات إلى التواصل فيما بينها دون الحاجة إلى مركز تحكم مركزي، وتجنب الاصطدامات في مجموعات كثيفة، وأن تكون رخيصة بما يكفي لنشرها بأعداد كبيرة. يُعد سرب من ألف روبوت إنجازًا مثيرًا للإعجاب في المختبر، أما سرب من مليون روبوت فهو الهدف على المدى البعيد، وسيُغير هذا السرب نظرتنا إلى البناء والاستكشاف والرصد البيئي. فالكل أكبر من مجموع أجزائه.
Comments
No comments yet. Be the first to share a thought.
Leave a comment