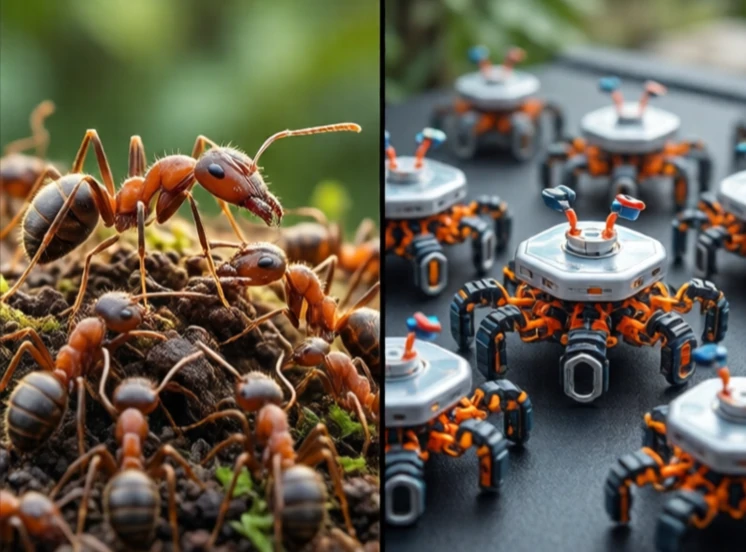
Zwermrobotica coördineert veel eenvoudige robots om gezamenlijk een taak uit te voeren. Elke robot is goedkoop en heeft beperkte mogelijkheden. Samen bereiken ze dingen die een enkele robot niet kan. De inspiratie hiervoor komt van mieren, bijen en termieten. Geen enkel insect is intelligent. De kolonie is dat wel.
Zwermrobots volgen eenvoudige regels. Ze scheiden zich om botsingen te voorkomen, lijnen zich uit om bij hun buren te passen en blijven bij elkaar. Uit deze lokale regels ontstaat globaal gedrag. De zwerm kan vormen aannemen, grote objecten transporteren of een gebied bestrijken voor zoek- en reddingsacties. Geen centrale controller, geen leider, alleen lokale interacties.
Principes van zwermrobotica
- Decentralisatie: geen enkel zwak punt.
- Schaalbaarheid: voeg meer robots toe zonder herprogrammering.
- Robuustheid: het verlies van een paar robots stopt de zwerm niet.
- Eenvoud: elke robot heeft beperkte sensorische en rekenkundige mogelijkheden.
- Emergentie: complex gedrag voortkomend uit eenvoudige regels.
Zwermrobotica bevindt zich voornamelijk in de onderzoeksfase. Er ontstaan echter steeds meer toepassingen in de praktijk: landbouwrobots die velden bewaken, magazijnrobots die schappen verplaatsen en onderwaterrobots die de oceaanbodem in kaart brengen. De uitdagingen liggen in communicatie, coördinatie en hardware. Robots moeten met elkaar kunnen communiceren zonder centrale hub. Ze moeten botsingen in dichte groepen kunnen vermijden. En ze moeten goedkoop genoeg zijn om op grote schaal ingezet te kunnen worden. Een zwerm van duizend robots is indrukwekkend in een laboratorium. Een zwerm van een miljoen is het doel op de lange termijn. Het zou onze kijk op constructie, onderzoek en milieumonitoring veranderen. Het geheel is meer dan de som der delen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment