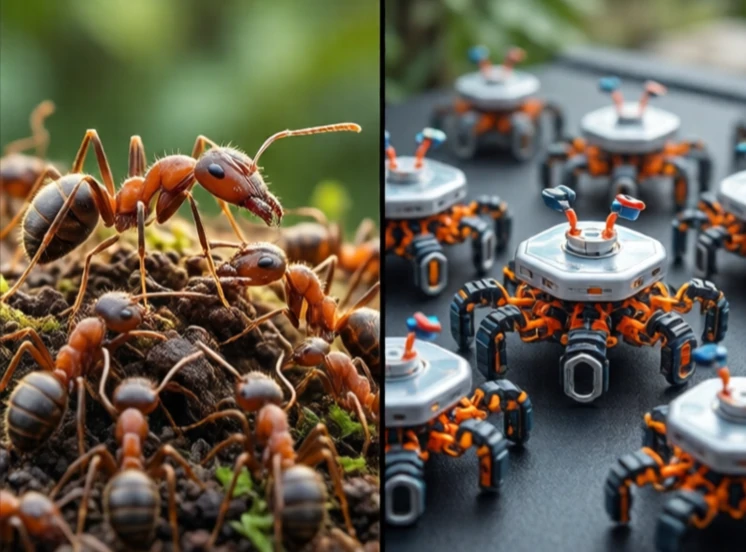
Robotika kawanan mengoordinasikan banyak robot sederhana untuk melakukan suatu tugas secara kolektif. Setiap robot murah dan terbatas. Bersama-sama mereka mencapai hal-hal yang tidak dapat dilakukan oleh satu robot saja. Inspirasinya berasal dari semut, lebah, dan rayap. Tidak ada satu serangga pun yang cerdas. Koloninyalah yang cerdas.
Robot kawanan mengikuti aturan sederhana. Berpisah untuk menghindari tabrakan. Berjajar untuk menyesuaikan diri dengan tetangga. Saling berdekatan untuk tetap bersama. Dari aturan lokal ini, perilaku global muncul. Kawanan robot dapat membentuk berbagai bentuk, mengangkut objek besar, atau mencakup suatu area untuk pencarian dan penyelamatan. Tidak ada pengendali pusat. Tidak ada pemimpin. Hanya interaksi lokal.
Prinsip-prinsip robotika kawanan
- Desentralisasi: tidak ada titik kegagalan tunggal.
- Skalabilitas: menambahkan lebih banyak robot tanpa perlu pemrograman ulang.
- Ketahanan: hilangnya beberapa robot tidak menghentikan kawanan tersebut.
- Kesederhanaan: setiap robot memiliki kemampuan penginderaan dan komputasi yang terbatas.
- Kemunculan: perilaku kompleks dari aturan sederhana.
Robotika kawanan sebagian besar masih berupa penelitian. Aplikasi di dunia nyata mulai bermunculan: robot pertanian yang memantau ladang, robot gudang yang memindahkan rak, dan robot bawah air yang memetakan dasar laut. Tantangannya adalah komunikasi, koordinasi, dan perangkat keras. Robot perlu berkomunikasi satu sama lain tanpa pusat kendali. Mereka perlu menghindari tabrakan dalam kelompok yang padat. Mereka harus cukup murah untuk dikerahkan dalam jumlah besar. Kawanan seribu robot sangat mengesankan di laboratorium. Kawanan satu juta robot adalah tujuan jangka panjangnya. Ini akan mengubah cara kita berpikir tentang konstruksi, eksplorasi, dan pemantauan lingkungan. Keseluruhan lebih besar daripada jumlah bagian-bagiannya.
Comments
No comments yet. Be the first to share a thought.
Leave a comment