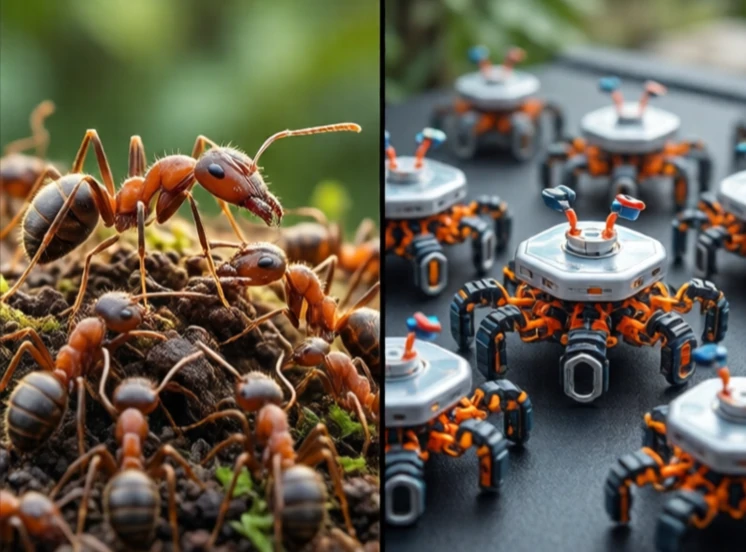
A robótica de enxame coordena muitos robôs simples para realizar uma tarefa coletivamente. Cada robô é barato e tem recursos limitados. Juntos, conseguem realizar coisas que um único robô não conseguiria. A inspiração vem das formigas, abelhas e térmitas. Nenhum inseto individualmente é inteligente. A colónia é.
Os robôs em enxame seguem regras simples. Separam-se para evitar colisões. Alinham-se para se aproximarem dos vizinhos. Mantêm-se juntos para se manterem unidos. A partir destas regras locais, emerge um comportamento global. O enxame pode formar figuras, transportar objetos de grandes dimensões ou cobrir uma área para busca e salvamento. Sem controlador central. Sem líder. Apenas interações locais.
Princípios da robótica de enxame
- Descentralização: ausência de um único ponto de falha.
- Escalabilidade: adicione mais robôs sem os reprogramar.
- Robustez: a perda de alguns robôs não interrompe o funcionamento do enxame.
- Simplicidade: cada robô tem capacidades sensoriais e computacionais limitadas.
- Emergência: comportamento complexo a partir de regras simples.
A robótica de enxame é, em grande parte, investigação. Estão a surgir aplicações práticas: robôs agrícolas que monitorizam plantações, robôs de armazém que movimentam prateleiras e robôs subaquáticos que mapeiam o fundo do oceano. Os desafios são a comunicação, a coordenação e o hardware. Os robôs precisam de comunicar entre si sem um hub central. Necessitam de evitar colisões em grupos densos. Precisam de ser suficientemente baratos para serem implantados em grande número. Um enxame de mil robôs é impressionante num laboratório. Um enxame de um milhão é o objetivo a longo prazo. Isto mudaria a forma como pensamos a construção, a exploração e a monitorização ambiental. O todo é maior que a soma das partes.
Comments
No comments yet. Be the first to share a thought.
Leave a comment