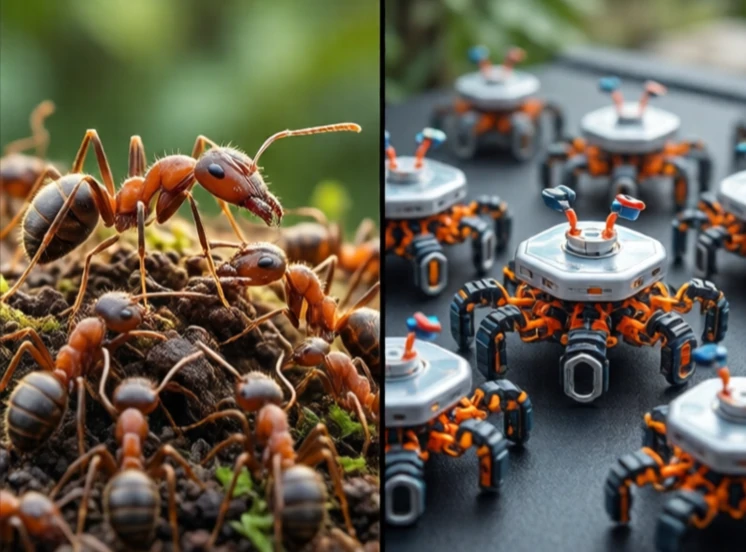
Sværmrobotik koordinerer mange simple robotter til at udføre en opgave i fællesskab. Hver robot er billig og begrænset. Sammen opnår de ting, som en enkelt robot ikke kan. Inspirationen kommer fra myrer, bier og termitter. Intet enkelt insekt er smart. Kolonien er.
Sværmrobotter følger simple regler. Adskil dem for at undgå kollisioner. Juster dem for at matche naboerne. Kohærer dem for at forblive sammen. Ud fra disse lokale regler opstår global adfærd. Sværmen kan danne former, transportere store genstande eller dække et område for eftersøgning og redning. Ingen central controller. Ingen leder. Kun lokale interaktioner.
Principper for sværmrobotik
- Decentralisering: intet enkelt fejlpunkt.
- Skalerbarhed: tilføj flere robotter uden omprogrammering.
- Robusthed: at miste et par robotter stopper ikke sværmen.
- Enkelhed: hver robot har begrænset registrering og beregning.
- Fremkomst: kompleks adfærd ud fra simple regler.
Sværmrobotik er for det meste forskning. Virkelige anvendelser er ved at dukke op: landbrugsrobotter, der overvåger marker, lagerrobotter, der flytter hylder, og undervandsrobotter, der kortlægger havbunden. Udfordringerne er kommunikation, koordinering og hardware. Robotter skal kunne kommunikere med hinanden uden et centralt knudepunkt. De skal undgå kollisioner i tætte grupper. De skal være billige nok til at blive indsat i stort antal. En sværm på tusind robotter er imponerende i et laboratorium. En sværm på en million er det langsigtede mål. Det ville ændre, hvordan vi tænker på byggeri, efterforskning og miljøovervågning. Helheden er større end summen af delene.
Comments
No comments yet. Be the first to share a thought.
Leave a comment