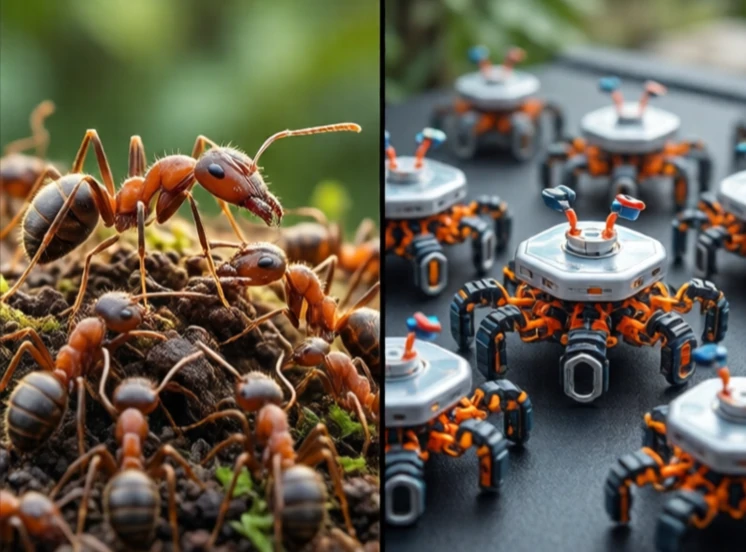
군집 로봇 공학은 여러 대의 단순한 로봇들을 조율하여 하나의 작업을 공동으로 수행하게 하는 기술입니다. 각 로봇은 저렴하고 기능에 한계가 있지만, 함께라면 단일 로봇으로는 불가능한 일들을 해낼 수 있습니다. 이러한 기술은 개미, 꿀벌, 흰개미와 같은 곤충 군집에서 영감을 얻었습니다. 어떤 곤충도 개별적으로는 똑똑하지 않습니다. 똑똑한 것은 바로 군집입니다.
군집 로봇은 간단한 규칙을 따릅니다. 충돌을 피하기 위해 서로 떨어져 움직이고, 이웃 로봇과 정렬하며, 함께 움직이기 위해 뭉칩니다. 이러한 지역적인 규칙에서 전체적인 행동 양식이 나타납니다. 군집 로봇은 다양한 형태를 만들거나, 큰 물체를 운반하거나, 수색 및 구조 활동을 위해 넓은 지역을 탐색할 수 있습니다. 중앙 제어 장치도, 리더도 없습니다. 오직 지역적인 상호 작용만이 존재합니다.
군집 로봇 공학 원리
- 탈중앙화: 단일 실패 지점이 없습니다.
- 확장성: 재프로그래밍 없이 로봇을 추가할 수 있습니다.
- 견고성: 로봇 몇 대를 잃더라도 군집 운영이 멈추지 않습니다.
- 단순성: 각 로봇은 제한된 감지 및 연산 능력을 가지고 있습니다.
- 출현: 단순한 규칙에서 복잡한 행동이 나타나는 현상.
군집 로봇 공학은 대부분 연구 단계에 머물러 있습니다. 하지만 농업용 로봇이 밭을 관리하고, 창고 로봇이 선반을 옮기고, 수중 로봇이 해저 지도를 만드는 등 실제 응용 분야가 점차 등장하고 있습니다. 해결해야 할 과제는 통신, 조정, 그리고 하드웨어입니다. 로봇들은 중앙 허브 없이 서로 소통해야 하고, 밀집된 환경에서도 충돌을 피해야 하며, 대규모 배치를 위해 비용도 저렴해야 합니다. 실험실에서 수천 대의 로봇으로 이루어진 군집은 인상적이지만, 장기적인 목표는 백만 대의 로봇으로 이루어진 군집을 구현하는 것입니다. 이는 건설, 탐사, 환경 모니터링에 대한 우리의 생각을 완전히 바꿔놓을 것입니다. 전체는 부분의 합보다 크다는 말이 있듯이 말입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment