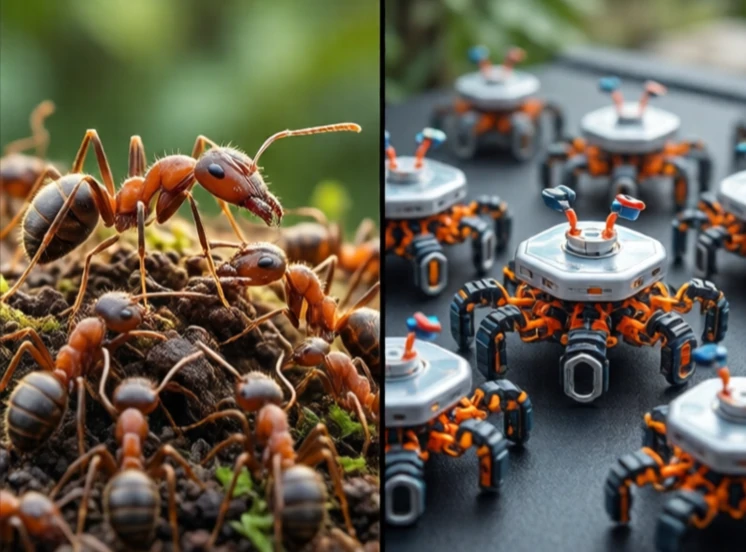
Robotica de tip roi coordonează mai mulți roboți simpli pentru a îndeplini o sarcină în mod colectiv. Fiecare robot este ieftin și limitat. Împreună, ei realizează lucruri pe care un singur robot nu le poate realiza. Inspirația vine de la furnici, albine și termite. Nicio insectă nu este inteligentă. Colonia este.
Roboții din roi urmează reguli simple. Se separă pentru a evita coliziunile. Se aliniază pentru a se potrivi cu vecinii. Se unesc pentru a rămâne împreună. Din aceste reguli locale, rezultă un comportament global. Roiul poate forma forme, poate transporta obiecte mari sau poate acoperi o zonă pentru căutare și salvare. Fără controlor central. Fără lider. Doar interacțiuni locale.
Principiile roboticii Swarm
- Descentralizare: fără un singur punct de eșec.
- Scalabilitate: adăugați mai mulți roboți fără reprogramare.
- Robustețe: pierderea câtorva roboți nu oprește roiul.
- Simplitate: fiecare robot are capacități limitate de detectare și calcul.
- Emergență: comportament complex din reguli simple.
Robotica de tip roi este în mare parte cercetare. Aplicații în lumea reală apar: roboți agricoli care monitorizează câmpurile, roboți de depozitare care mută rafturile și roboți subacvatici care cartografiază fundul oceanului. Provocările sunt comunicarea, coordonarea și hardware-ul. Roboții trebuie să comunice între ei fără un hub central. Trebuie să evite coliziunile în grupuri dense. Trebuie să fie suficient de ieftini pentru a fi implementați în număr mare. Un roi de o mie de roboți este impresionant într-un laborator. Un roi de un milion este obiectivul pe termen lung. Ar schimba modul în care gândim despre construcții, explorare și monitorizarea mediului. Întregul este mai mare decât suma părților sale.
Comments
No comments yet. Be the first to share a thought.
Leave a comment