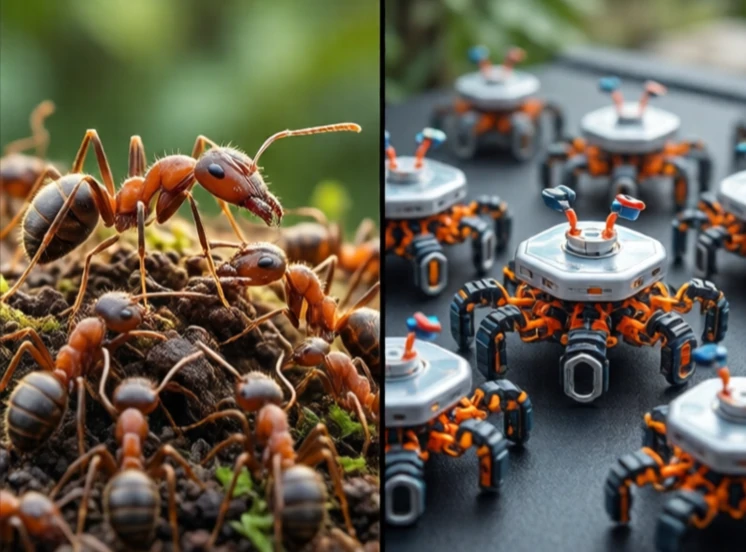
Svermrobotikk koordinerer mange enkle roboter for å utføre en oppgave samlet. Hver robot er billig og begrenset. Sammen oppnår de ting en enkelt robot ikke kan. Inspirasjonen kommer fra maur, bier og termitter. Ingen enkelt insekt er smart. Kolonien er det.
Svermroboter følger enkle regler. Separer seg for å unngå kollisjoner. Stiller seg inn for å passe til naboer. Koherer seg for å holde sammen. Fra disse lokale reglene oppstår global atferd. Svermen kan danne former, transportere store gjenstander eller dekke et område for søk og redning. Ingen sentral kontrollør. Ingen leder. Bare lokale interaksjoner.
Prinsipper for svermrobotikk
- Desentralisering: intet enkelt feilpunkt.
- Skalerbarhet: legg til flere roboter uten omprogrammering.
- Robusthet: å miste noen få roboter stopper ikke svermen.
- Enkelhet: hver robot har begrenset sansing og beregning.
- Fremvekst: kompleks atferd fra enkle regler.
Svermrobotikk er for det meste forskning. Virkelige applikasjoner dukker opp: landbruksroboter som overvåker åkre, lagerroboter som flytter hyller og undervannsroboter som kartlegger havbunnen. Utfordringene er kommunikasjon, koordinering og maskinvare. Roboter må snakke med hverandre uten et sentralt knutepunkt. De må unngå kollisjoner i tette grupper. De må være billige nok til å kunne distribueres i store antall. En sverm på tusen roboter er imponerende i et laboratorium. En sverm på en million er det langsiktige målet. Det ville endre hvordan vi tenker på bygging, utforskning og miljøovervåking. Helheten er større enn summen av delene.
Comments
No comments yet. Be the first to share a thought.
Leave a comment