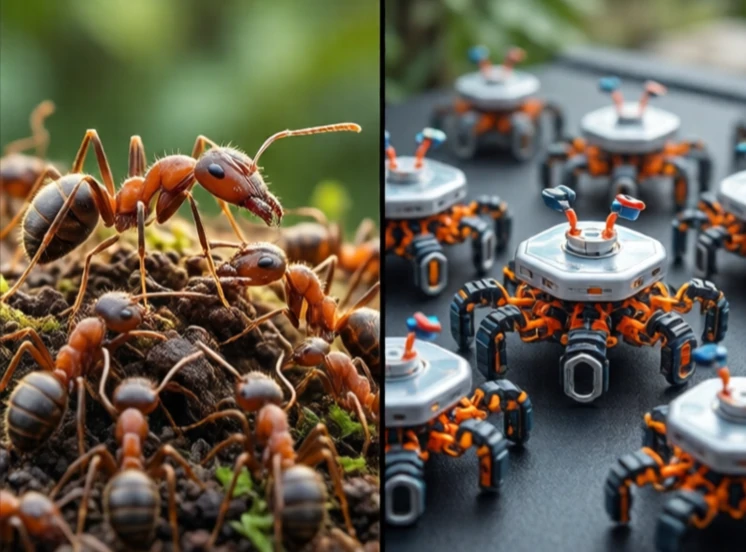
Schwarmrobotik koordiniert viele einfache Roboter, um gemeinsam eine Aufgabe zu erfüllen. Jeder einzelne Roboter ist kostengünstig und hat begrenzte Fähigkeiten. Zusammen erreichen sie Dinge, die ein einzelner Roboter nicht schaffen kann. Die Inspiration stammt von Ameisen, Bienen und Termiten. Kein einzelnes Insekt ist intelligent. Die Kolonie ist es.
Schwarmroboter folgen einfachen Regeln: Sie trennen sich, um Kollisionen zu vermeiden, richten sich nach ihren Nachbarn aus und bleiben zusammen. Aus diesen lokalen Regeln ergibt sich das globale Verhalten. Der Schwarm kann Formen annehmen, große Objekte transportieren oder ein Gebiet für Such- und Rettungsaktionen abdecken. Keine zentrale Steuerung. Kein Anführer. Nur lokale Interaktionen.
Prinzipien der Schwarmrobotik
- Dezentralisierung: kein zentraler Ausfallpunkt.
- Skalierbarkeit: Es können weitere Roboter hinzugefügt werden, ohne dass eine Neuprogrammierung erforderlich ist.
- Robustheit: Der Verlust einiger weniger Roboter bringt den Schwarm nicht zum Erliegen.
- Einfachheit: Jeder Roboter verfügt über begrenzte Sensorik und Rechenleistung.
- Emergenz: komplexes Verhalten aus einfachen Regeln.
Schwarmrobotik befindet sich größtenteils im Forschungsstadium. Doch es zeichnen sich bereits praktische Anwendungen ab: Agrarroboter überwachen Felder, Lagerroboter bewegen Regale und Unterwasserroboter kartieren den Meeresboden. Die Herausforderungen liegen in der Kommunikation, Koordination und Hardware. Roboter müssen ohne zentrale Steuereinheit miteinander kommunizieren können. Sie müssen Kollisionen in dichten Gruppen vermeiden. Und sie müssen kostengünstig genug sein, um in großer Zahl eingesetzt werden zu können. Ein Schwarm von tausend Robotern ist im Labor beeindruckend. Ein Schwarm von einer Million ist das langfristige Ziel. Er würde unser Verständnis von Bauwesen, Erkundung und Umweltüberwachung grundlegend verändern. Das Ganze ist mehr als die Summe seiner Teile.
Comments
No comments yet. Be the first to share a thought.
Leave a comment