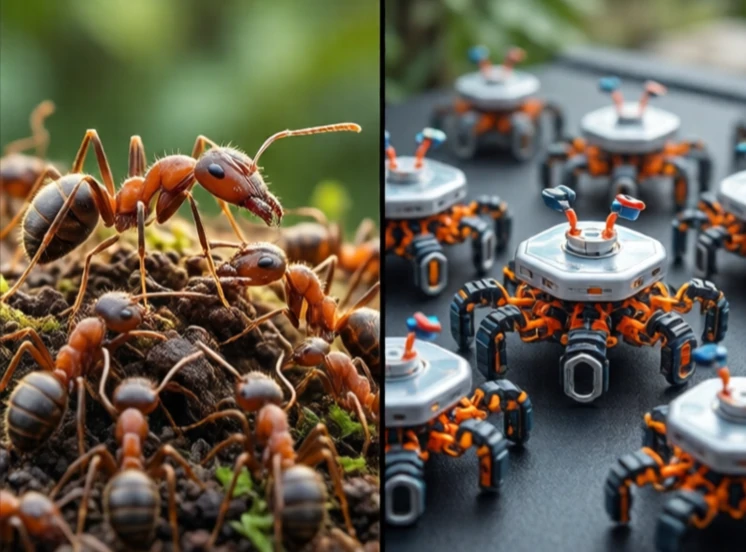
झुंड रोबोटिक्स में कई सरल रोबोटों को एक साथ मिलकर कोई कार्य करने के लिए समन्वित किया जाता है। प्रत्येक रोबोट सस्ता और सीमित होता है। साथ मिलकर वे ऐसे कार्य कर सकते हैं जो एक अकेला रोबोट नहीं कर सकता। इसकी प्रेरणा चींटियों, मधुमक्खियों और दीमकों से मिलती है। कोई भी एक कीट बुद्धिमान नहीं होता। उनका समूह बुद्धिमान होता है।
झुंड में काम करने वाले रोबोट सरल नियमों का पालन करते हैं। टकराव से बचने के लिए अलग हो जाते हैं। पड़ोसियों से मेल खाने के लिए संरेखित हो जाते हैं। एक साथ रहने के लिए एकजुट हो जाते हैं। इन्हीं स्थानीय नियमों से वैश्विक व्यवहार उत्पन्न होता है। झुंड विभिन्न आकृतियाँ बना सकता है, बड़ी वस्तुओं को ले जा सकता है, या खोज और बचाव के लिए किसी क्षेत्र को घेर सकता है। कोई केंद्रीय नियंत्रक नहीं, कोई नेता नहीं। केवल स्थानीय अंतःक्रियाएँ।
झुंड रोबोटिक्स सिद्धांत
- विकेंद्रीकरण: विफलता का कोई एक बिंदु नहीं।
- स्केलेबिलिटी: बिना रीप्रोग्रामिंग के और अधिक रोबोट जोड़े जा सकते हैं।
- मजबूती: कुछ रोबोटों के नष्ट होने से झुंड का विकास नहीं रुकता।
- सरलता: प्रत्येक रोबोट की संवेदन और गणना क्षमता सीमित होती है।
- उद्भव: सरल नियमों से जटिल व्यवहार का उत्पन्न होना।
झुंड रोबोटिक्स अभी मुख्य रूप से अनुसंधान के क्षेत्र में है। वास्तविक दुनिया में इसके अनुप्रयोग उभर रहे हैं: खेतों की निगरानी करने वाले कृषि रोबोट, अलमारियों को स्थानांतरित करने वाले गोदाम रोबोट और समुद्र तल का मानचित्रण करने वाले जलमग्न रोबोट। चुनौतियाँ संचार, समन्वय और हार्डवेयर से संबंधित हैं। रोबोटों को एक केंद्रीय केंद्र के बिना आपस में संवाद करने की आवश्यकता है। उन्हें घने समूहों में टकराव से बचना होगा। उन्हें इतनी सस्ती कीमत पर बड़ी संख्या में तैनात किया जाना चाहिए। प्रयोगशाला में एक हजार रोबोटों का झुंड प्रभावशाली दिखता है। दस लाख रोबोटों का झुंड दीर्घकालिक लक्ष्य है। यह निर्माण, अन्वेषण और पर्यावरण निगरानी के बारे में हमारी सोच को बदल देगा। संपूर्ण इकाई अपने अलग-अलग हिस्सों के योग से कहीं अधिक शक्तिशाली होती है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment