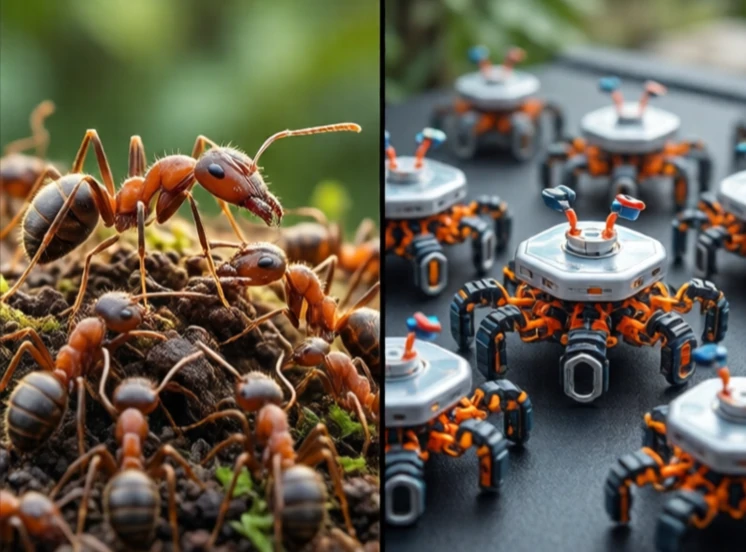
群ロボット工学は、多数の単純なロボットを協調させて、一つの作業を共同で実行させる技術です。個々のロボットは安価で、性能も限られています。しかし、それらが連携することで、単体では不可能なことを実現できます。この技術は、アリ、ミツバチ、シロアリといった昆虫から着想を得ています。個々の昆虫は賢くはありませんが、コロニー全体が賢いのです。
群ロボットはシンプルなルールに従います。衝突を避けるために分離し、隣接するロボットと位置を合わせ、一緒にいるために連携します。これらの局所的なルールから、全体的な行動が生まれます。群ロボットは様々な形状を形成したり、大きな物体を運搬したり、捜索救助のために広範囲をカバーしたりすることができます。中央制御装置もリーダーも存在しません。あるのは局所的な相互作用だけです。
群ロボットの原理
- 分散化:単一障害点が存在しない。
- 拡張性:再プログラミングなしでロボットを追加できます。
- 堅牢性:数台のロボットが失われても、群れの活動は止まらない。
- シンプルさ:各ロボットは、限られたセンシング能力と演算能力しか持っていない。
- 創発:単純な規則から複雑な振る舞いが生まれること。
群ロボット工学は主に研究段階にある。しかし、実用化の事例も現れ始めている。例えば、畑を監視する農業用ロボット、棚を移動させる倉庫用ロボット、海底をマッピングする水中ロボットなどだ。課題は、通信、協調、そしてハードウェアにある。ロボットは中央ハブなしで互いに通信する必要があり、密集した集団での衝突を回避する必要がある。また、多数配備できるほど安価でなければならない。1000台のロボットの群れは実験室では印象的だが、100万台の群れが長期的な目標だ。それは建設、探査、環境モニタリングに対する私たちの考え方を根本的に変えるだろう。全体は部分の総和よりも大きいのだ。
Comments
No comments yet. Be the first to share a thought.
Leave a comment