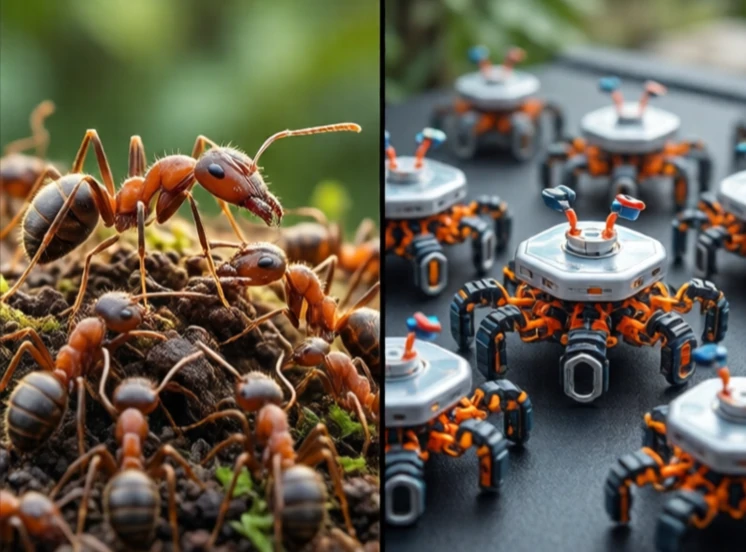
La robótica de enjambre coordina muchos robots sencillos para realizar una tarea de forma colectiva. Cada robot es económico y tiene capacidades limitadas. Juntos logran cosas que un solo robot no podría. La inspiración proviene de las hormigas, las abejas y las termitas. Ningún insecto es inteligente por sí solo; la colonia sí lo es.
Los robots enjambre siguen reglas sencillas: separarse para evitar colisiones, alinearse para coincidir con sus vecinos y mantenerse juntos. A partir de estas reglas locales, surge un comportamiento global. El enjambre puede formar figuras, transportar objetos grandes o cubrir un área para búsqueda y rescate. No hay controlador central ni líder; solo interacciones locales.
Principios de la robótica de enjambre
- Descentralización: ningún punto único de fallo.
- Escalabilidad: permite añadir más robots sin necesidad de reprogramarlos.
- Robustez: la pérdida de algunos robots no detiene al enjambre.
- Sencillez: cada robot tiene capacidades limitadas de detección y cálculo.
- Emergencia: comportamiento complejo a partir de reglas simples.
La robótica de enjambre se centra principalmente en la investigación. Están surgiendo aplicaciones prácticas: robots agrícolas que supervisan los campos, robots de almacén que mueven estanterías y robots submarinos que cartografían el fondo oceánico. Los desafíos radican en la comunicación, la coordinación y el hardware. Los robots necesitan comunicarse entre sí sin un centro de control centralizado. Deben evitar colisiones en grupos densos. Deben ser lo suficientemente económicos como para desplegarlos en grandes cantidades. Un enjambre de mil robots resulta impresionante en un laboratorio. Un enjambre de un millón es el objetivo a largo plazo. Cambiaría nuestra forma de concebir la construcción, la exploración y la monitorización ambiental. El conjunto es mayor que la suma de sus partes.
Comments
No comments yet. Be the first to share a thought.
Leave a comment