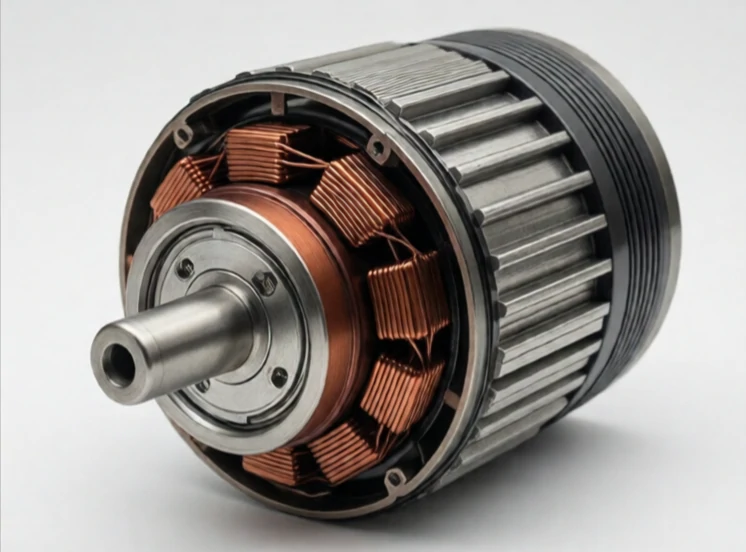
Сервомотор — это двигатель с обратной связью для точного позиционирования. Он объединяет двигатель, энкодер и контроллер. Контроллер сравнивает заданное положение с фактическим положением и регулирует двигатель до тех пор, пока они не совпадут. Сервомоторы являются стандартным исполнительным механизмом для шарниров роботов, станков с ЧПУ и промышленной автоматизации.
Термин «сервомотор» происходит от латинского слова servus, означающего «ведомый». Сервомотор подчиняет свой выходной сигнал командному сигналу. Он не просто вращается. Он принимает определённый угол и удерживает его. Если нагрузка пытается сместить его с нужного положения, контроллер увеличивает ток для противодействия. Это делает сервомоторы идеальными для задач, требующих силы и точности.
Характеристики сервомотора
- Управление с обратной связью: обратная связь от энкодера.
- Высокий крутящий момент на низких оборотах.
- Быстрое ускорение и замедление.
- Точное позиционирование.
- Более высокая стоимость по сравнению с шаговыми или асинхронными двигателями.
Сервомоторы бывают разных размеров. Крошечный сервомотор приводит в движение палец робота. Большой сервомотор управляет осью станка с ЧПУ или шарниром манипулятора робота. Сервомоторы переменного тока доминируют в промышленных приложениях, поскольку они бесщеточные, эффективные и долговечные. Сервомоторы постоянного тока используются в системах меньшего размера. Контроллер, часто называемый сервоприводом, управляет ПИД-регулятором и взаимодействует с главным контроллером робота. Настройка контура управления сервомотором имеет решающее значение. Слишком большое усиление приведет к колебаниям двигателя. Слишком малое — к медленной реакции. Хорошо настроенный сервомотор работает тихо, точно и надежно. Это и сила, и ощущение положения, объединенные в одном устройстве.
Comments
No comments yet. Be the first to share a thought.
Leave a comment