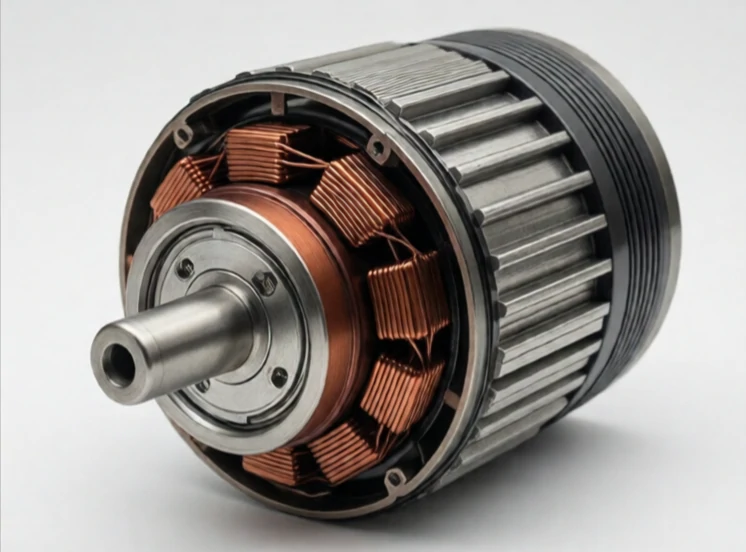
Um servomotor é um motor com controlo por feedback para um posicionamento preciso. Combina um motor, um encoder e um controlador. O controlador compara a posição comandada com a posição real e ajusta o motor até coincidirem. Os servomotores são o atuador padrão para juntas de robôs, máquinas CNC e automação industrial.
O termo servo vem do latim servus, que significa escravo. Um servomotor subordina a sua saída a um sinal de comando. Ele não gira apenas. Move-se para um ângulo específico e mantém-no. Se uma carga tentar empurrá-lo para fora da posição, o controlador aumenta a corrente para resistir. Isto torna os servomotores ideais para tarefas que exigem força e precisão.
Características do servomotor
- Controlo em malha fechada: feedback do encoder.
- Elevado binário a baixa velocidade.
- Aceleração e desaceleração rápidas.
- Posicionamento preciso.
- Custo mais elevado do que os motores de passo ou de indução.
Os servomotores existem em diversos tamanhos. Um pequeno servo move o dedo de um robô. Um servo de grandes dimensões aciona um eixo CNC ou uma junta de um braço robótico. Os servomotores CA dominam as aplicações industriais por serem sem escovas, eficientes e duráveis. Os servomotores CC são utilizados em sistemas mais pequenos. O controlador, frequentemente chamado de servo-acionador, executa um circuito PID e comunica com o controlador principal do robô. O ajuste do circuito do servo é crucial. O ganho excessivo provoca oscilações no motor. Ganho insuficiente resulta em resposta lenta. Um servo bem ajustado é silencioso, preciso e fiável. Ele é a força e o sentido de posição num único componente.
Comments
No comments yet. Be the first to share a thought.
Leave a comment