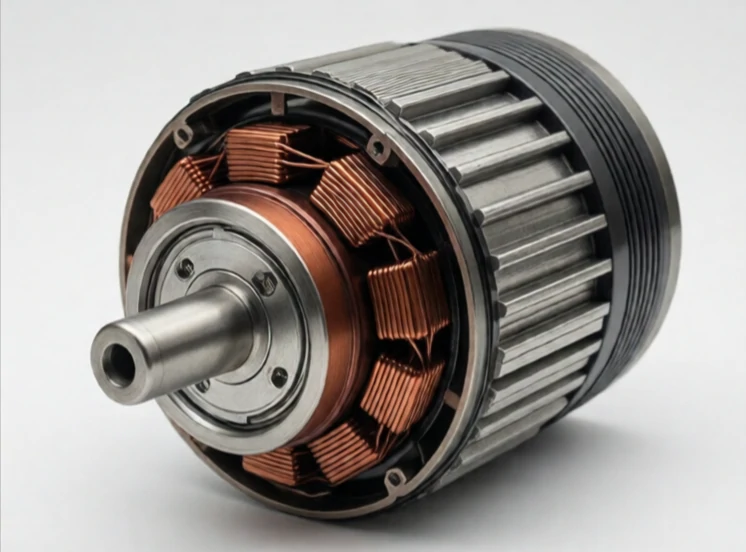
Un servomoteur est un moteur à commande par rétroaction permettant un positionnement précis. Il associe un moteur, un codeur et un contrôleur. Ce dernier compare la position de consigne à la position réelle et ajuste le moteur jusqu'à ce qu'elles correspondent. Les servomoteurs sont les actionneurs de référence pour les articulations de robots, les machines à commande numérique et l'automatisation industrielle.
Le terme « servo » vient du latin « servus », qui signifie esclave. Un servomoteur contrôle sa sortie à un signal de commande. Il ne se contente pas de tourner ; il se positionne à un angle précis et le maintient. Si une charge tente de le dévier de sa position, le contrôleur augmente le courant pour résister. C'est ce qui rend les servomoteurs idéaux pour les tâches exigeant force et précision.
Caractéristiques du servomoteur
- Commande en boucle fermée : retour d'information de l'encodeur.
- Couple élevé à bas régime.
- Accélération et décélération rapides.
- Positionnement précis.
- Plus coûteux que les moteurs pas à pas ou à induction.
Les servomoteurs existent en de nombreuses tailles. Un petit servomoteur actionne un doigt de robot. Un grand servomoteur entraîne un axe de commande numérique ou une articulation de bras robotisé. Les servomoteurs à courant alternatif dominent les applications industrielles grâce à leur absence de balais, leur efficacité et leur robustesse. Les servomoteurs à courant continu sont utilisés dans les systèmes plus petits. Le contrôleur, souvent appelé variateur de servomoteur, gère une boucle PID et communique avec le contrôleur principal du robot. Le réglage de cette boucle est crucial. Un gain trop élevé provoque des oscillations du moteur, tandis qu'un gain trop faible entraîne une réponse lente. Un servomoteur bien réglé est silencieux, précis et fiable. Il combine force et précision de positionnement.
Comments
No comments yet. Be the first to share a thought.
Leave a comment