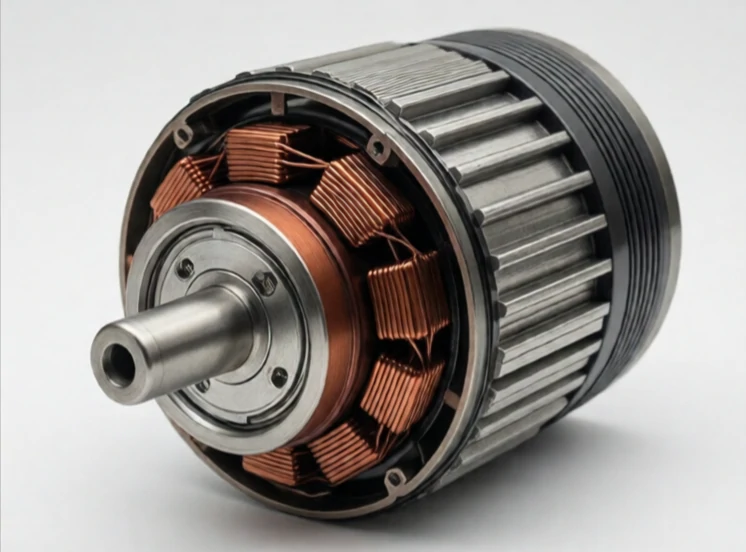
サーボモーターは、精密な位置決めを実現するフィードバック制御機能を備えたモーターです。モーター、エンコーダー、コントローラーが一体化されています。コントローラーは、指令された位置と実際の位置を比較し、両者が一致するまでモーターを調整します。サーボモーターは、ロボット関節、CNC工作機械、産業オートメーションにおける標準的なアクチュエーターです。
サーボという用語は、ラテン語で「奴隷」を意味するservusに由来します。サーボモーターは、指令信号に応じて出力を制御します。単に回転するのではなく、特定の角度まで移動してその位置を保持します。負荷によって位置がずれようとすると、コントローラーが電流を増加させて抵抗します。そのため、サーボモーターは、力と精度が求められる作業に最適です。
サーボモーターの特性
- 閉ループ制御:エンコーダフィードバック。
- 低速域で高トルクを発揮。
- 急加速と急減速。
- 正確な位置決め。
- ステッピングモーターや誘導モーターよりも高価です。
サーボモーターにはさまざまなサイズがあります。小型のサーボモーターはロボットの指を動かし、大型のサーボモーターはCNC軸やロボットアームの関節を駆動します。ACサーボモーターはブラシレスで効率的かつ耐久性があるため、産業用途で主流となっています。DCサーボモーターはより小型のシステムで使用されます。サーボドライブと呼ばれることが多いコントローラーは、PIDループを実行し、メインのロボットコントローラーと通信します。サーボループの調整は非常に重要です。ゲインが大きすぎるとモーターが振動し、小さすぎると応答が遅くなります。適切に調整されたサーボモーターは、静かで正確かつ信頼性が高く、まさに筋肉と位置感覚を兼ね備えたものです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment