再現性とは、ロボットが同じ位置に繰り返し戻る能力のことです。ロボットに特定の地点へ移動するように指示すると、ロボットはその地点へ移動します。再度指示すると、ロボットは再び同じ地点へ移動します。この2つの地点間の距離が再現性誤差です。再現性誤差は通常、ミリメートルまたはミクロン単位で測定されます。
再現性と精度は異なります。精度とは、指令された目標値への近さを指します。再現性とは、繰り返し動作が互いにどれだけ近いかを指します。ロボットは再現性が非常に高くても、精度が低い場合があります。常に同じずれで目標値を外してしまうかもしれません。多くの作業ではそれで問題ありません。ロボットが常に左に2ミリメートルずれる場合、目標値を右に2ミリメートル調整すればよいのです。製造業において重要なのは再現性です。
再現性に影響を与える要因
- ギアやジョイントのバックラッシュ。
- リンクおよびコンポーネントの熱膨張。
- 経年劣化による機械的な摩耗。
- エンコーダの解像度とキャリブレーション。
- 制御ループのチューニングと安定化時間。
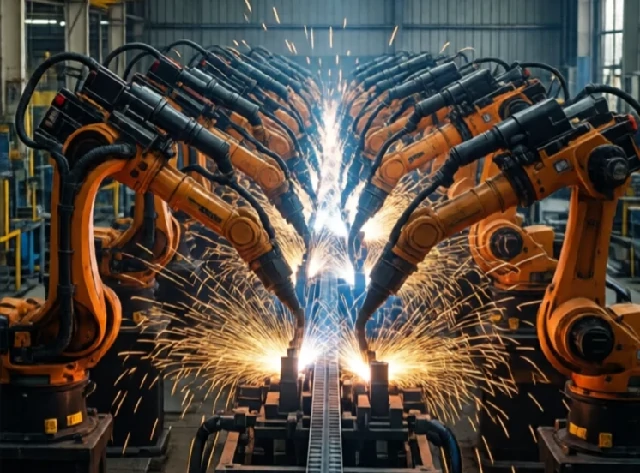
産業用ロボットは極めて高い再現性を備えています。一般的な6軸ロボットは、0.05ミリメートル以内の精度で動作を再現できます。そのため、溶接や組み立て作業に利用されています。ロボットは部品の正確な位置を知る必要はなく、毎回同じ場所に移動するだけでよいのです。協働ロボットは、安全のために柔軟な関節を使用しているため、再現性はやや劣ります。これはトレードオフの関係にあります。再現性は、ロボットを数百回サイクルで動作させ、その位置を記録することで測定されます。これらの位置のばらつきが再現性です。再現性の低いロボットは精密な作業を行うことができません。再現性の高いロボットは、同じ作業を永久に、ばらつきなく実行できます。
Comments
No comments yet. Be the first to share a thought.
Leave a comment