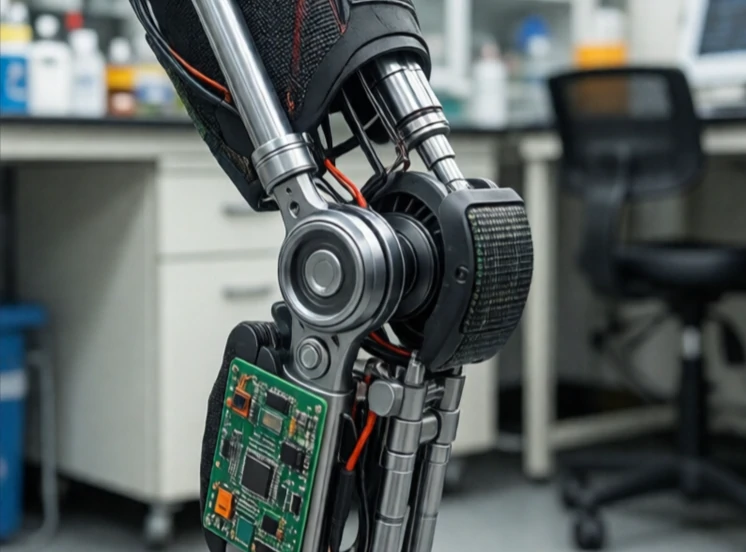
義肢用於取代缺失的身體部位。大多數義肢是肢體:手臂、手、腿、腳。有些義肢是為了美觀,有些則是為了功能性,旨在恢復行動能力和獨立生活能力。該領域融合了醫學、機械學和機器人學。
體控式義肢使用纜繩和吊帶。使用者透過肩部或殘肢拉動纜繩來打開鉤子或彎曲肘關節。這類義肢經久耐用且輕便。肌電式義肢則利用皮膚上的電極讀取肌肉訊號。此訊號驅動義肢手內的馬達。微處理器控制的膝關節使用感測器即時調節阻尼,使使用者更自然地下樓梯。
義肢類型
- 被動式:外觀簡潔,無活動部件。
- 體力驅動:電纜和線束,用戶驅動。
- 肌電式:由肌肉訊號控制,電動式。
- 微處理器:感測器控制,自適應。
- 骨整合:直接附著於骨骼。
挑戰在於舒適性、控制性和回饋。義肢接受腔必須精準貼合,否則會造成疼痛和皮膚損傷。控制能力受限於可用的肌肉訊號數量。反饋幾乎不存在。使用者無法感知義肢手碰到的物體。研究旨在透過靶向肌肉神經支配重建(即重新連接神經以提供更多控制信號)和感覺反饋(即刺激神經產生觸覺)來解決這些問題。先進的義肢價格昂貴,並非人人都能獲得。但對許多使用者來說,一副好的義肢可以改變人生。它恢復了大多數人習以為常的功能。
Comments (2)
Leave a comment