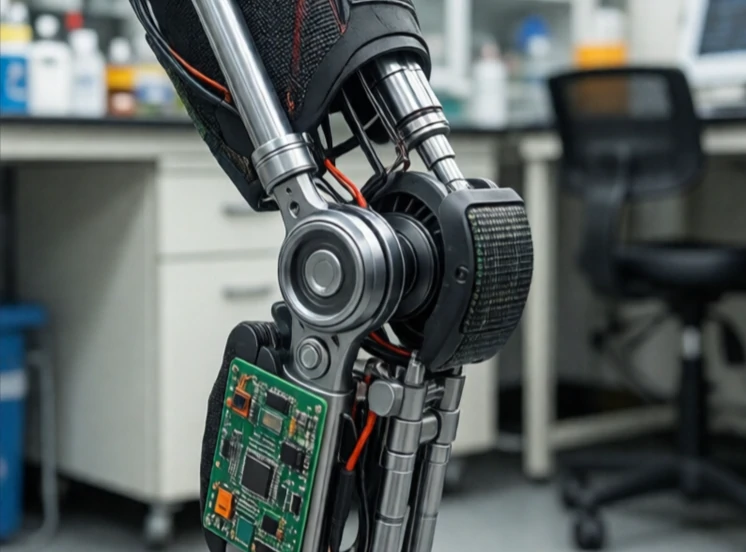
義肢は、失われた身体の一部を置き換えるものです。そのほとんどは四肢、つまり腕、手、脚、足です。中には見た目を良くするためのものもあれば、運動機能や自立性を回復させるために設計された機能的なものもあります。この分野は、医学、力学、ロボット工学の交差点に位置しています。
体動式義肢はケーブルとハーネスを使用します。使用者の肩や残存肢がケーブルを引っ張ることで、フックを開けたり肘を曲げたりします。耐久性があり軽量です。筋電義肢は皮膚に電極を装着し、筋肉の信号を読み取ります。その信号が義手のモーターを駆動します。マイクロプロセッサ搭載の膝はセンサーを用いて減衰力をリアルタイムで調整し、より自然な階段の上り下りを可能にします。
義肢の種類
- パッシブ:外観のみで、可動部品はありません。
- 身体動力式:ケーブルとハーネスを使用し、ユーザーが操作する。
- 筋電式:筋肉信号によって制御される、電動式。
- マイクロプロセッサ:センサー制御、適応型。
- 骨結合型:骨に直接付着する。
課題は、快適性、操作性、そしてフィードバックです。義肢ソケットは正確にフィットしなければ、痛みや皮膚の損傷を引き起こします。操作性は、利用可能な筋肉信号の数によって制限されます。フィードバックはほとんど存在しません。ユーザーは義手が何に触れているかを感じることができません。研究は、より多くの制御信号を提供するために神経を再配置する標的筋神経支配と、触覚を生み出すために神経を刺激する感覚フィードバックによって、この問題を解決することを目指しています。高度な義肢は高価で、誰もが利用できるわけではありません。しかし、多くのユーザーにとって、優れた義肢は生活を一変させるものです。それは、ほとんどの人が当たり前だと思っている機能を回復させてくれるのです。
Comments (2)
Leave a comment