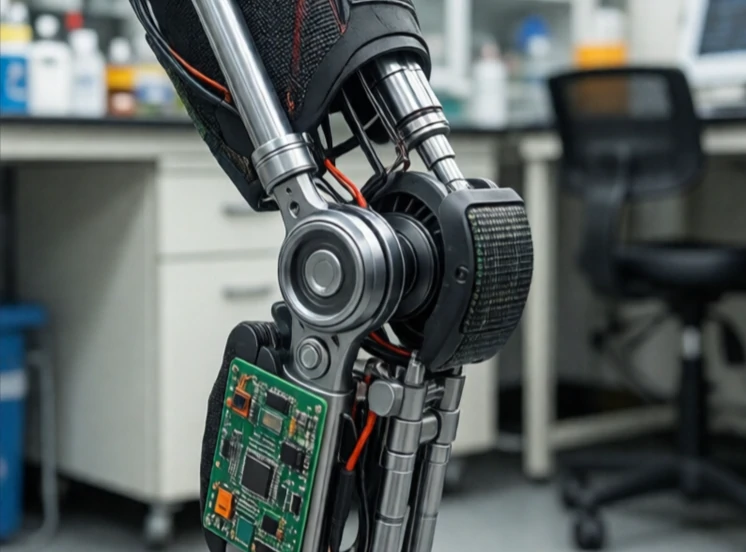
تُستخدم الأطراف الاصطناعية لاستبدال جزء مفقود من الجسم. معظمها أطراف: أذرع، أيدي، أرجل، أقدام. بعضها تجميلي، والبعض الآخر وظيفي، مصمم لاستعادة الحركة والاستقلالية. يقع هذا المجال عند تقاطع الطب والميكانيكا والروبوتات.
تستخدم الأطراف الاصطناعية التي تعمل بقوة الجسم كابلات وأحزمة. يقوم المستخدم بسحب كابل من كتفه أو طرفه المتبقي لفتح خطاف أو ثني مرفقه. وهي متينة وخفيفة الوزن. أما الأطراف الاصطناعية الكهروميكانيكية فتستخدم أقطابًا كهربائية على الجلد لقراءة إشارات العضلات، حيث تُشغّل هذه الإشارة محركًا في اليد الاصطناعية. وتستخدم الركبتان المزودتان بمعالجات دقيقة أجهزة استشعار لضبط التخميد في الوقت الفعلي، مما يسمح للمستخدمين بالنزول على الدرج بشكل أكثر طبيعية.
أنواع الأطراف الاصطناعية
- سلبي: تجميلي، بدون أجزاء متحركة.
- يعمل بقوة الجسم: الكابلات والأسلاك، ويتحكم به المستخدم.
- ميوكهربائي: يتم التحكم فيه بواسطة إشارة عضلية، وهو آلي.
- المعالج الدقيق: يتم التحكم فيه بواسطة المستشعرات، وهو قابل للتكيف.
- الاندماج العظمي: الارتباط مباشرة بالعظم.
تتمثل التحديات في الراحة والتحكم والتغذية الراجعة. يجب أن يكون تجويف الطرف الاصطناعي مناسبًا تمامًا وإلا سيسبب ألمًا وتلفًا للجلد. التحكم محدود بعدد الإشارات العضلية المتاحة. أما التغذية الراجعة فهي شبه معدومة، فلا يستطيع المستخدم الشعور بما تلمسه اليد الاصطناعية. يهدف البحث إلى حل هذه المشكلة من خلال إعادة تعصيب العضلات بشكل مُوجَّه، حيث يُعاد توجيه الأعصاب لتوفير المزيد من إشارات التحكم، ومن خلال التغذية الراجعة الحسية التي تُحفز الأعصاب لخلق إحساسات اللمس. الأطراف الاصطناعية المتقدمة باهظة الثمن وغير متوفرة للجميع، ولكن بالنسبة للعديد من المستخدمين، يُعد الطرف الاصطناعي الجيد نقلة نوعية، فهو يُعيد وظائف يعتبرها معظم الناس أمرًا مفروغًا منه.
Comments (2)
Leave a comment