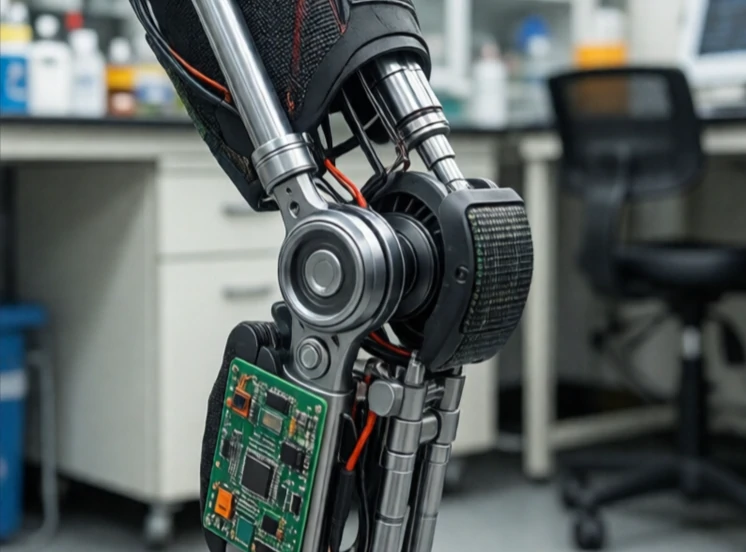
En protese erstatter en manglende kropsdel. De fleste er lemmer: arme, hænder, ben, fødder. Nogle er kosmetiske. Andre er funktionelle og designet til at genoprette bevægelse og uafhængighed. Feltet befinder sig i krydsfeltet mellem medicin, mekanik og robotteknologi.
Kropsdrevne proteser bruger kabler og seler. Brugerens skulder eller resterende lem trækker i et kabel for at åbne en krog eller bøje en albue. De er holdbare og lette. Myoelektriske proteser bruger elektroder på huden til at aflæse muskelsignaler. Signalet driver en motor i protesehånden. Mikroprocessorknæ bruger sensorer til at justere dæmpningen i realtid, så brugerne kan gå mere naturligt ned ad trapper.
Protesetyper
- Passiv: kosmetisk, ingen bevægelige dele.
- Kropsdrevet: kabler og ledningsnet, brugerdrevet.
- Myoelektrisk: muskelsignalstyret, motoriseret.
- Mikroprocessor: sensorstyret, adaptiv.
- Osseointegreret: bundet direkte til knoglen.
Udfordringerne er komfort, kontrol og feedback. En protesehylster skal passe præcist, ellers forårsager det smerte og hudskader. Kontrollen er begrænset af antallet af tilgængelige muskelsignaler. Feedback er næsten ikke-eksisterende. En bruger kan ikke mærke, hvad protesehånden rører ved. Forskning sigter mod at løse dette med målrettet muskelreinnervation, hvor nerver omdirigeres for at give flere kontrolsignaler, og med sensorisk feedback, der stimulerer nerver til at skabe berøringsfornemmelser. Avancerede proteser er dyre og ikke universelt tilgængelige. Men for mange brugere er en god protese transformerende. Den genopretter funktioner, som de fleste mennesker tager for givet.
Comments (2)
Leave a comment