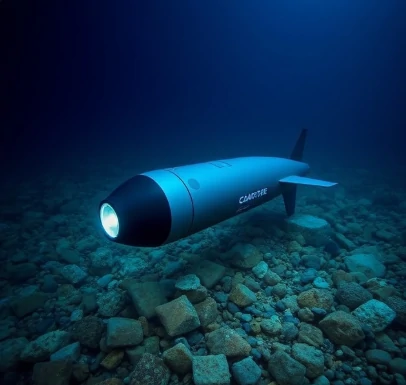
自主水下航行器(AUV)無需繫繩和駕駛員即可探索海洋。它自帶動力、導航和感測器。它可以潛入水中進行勘測,然後返回預設地點。有些AUV可以連續工作數小時。而另一些AUV,例如滑翔機,則依靠浮力的微小變化漂流數月之久。
海洋環境對機器人來說十分惡劣。無線電波在水下傳播效果很差,因此GPS在水下無法運作。自主水下航行器(AUV)依靠航位推算、慣性感測器和聲學定位進行導航。它們只有在浮出水面或透過聲學調變解調器與水面艦艇通訊。腐蝕、壓力和生物污損都會縮短設備的使用壽命。
自主水下航行器(AUV)的作用
- 利用聲吶繪製海底地圖。
- 勘測石油和天然氣管道。
- 搜尋飛機殘骸和墜毀飛機。
- 測量水溫、鹽度和水流。
- 追蹤海洋生物並監測漁業。
自主水下航行器(AUV)已探索過南極冰架下方,下潛至泰坦尼克號殘骸,並協助定位失事客機的黑盒子。在許多任務中,它們比載人潛水器更經濟、更安全。其主要限制在於電池續航力和決策能力。 AUV無法在發生故障時尋求協助,必須預先編程使其能夠自行處理故障。因此,可靠性工程與感測器和軟體同等重要。
Comments
No comments yet. Be the first to share a thought.
Leave a comment