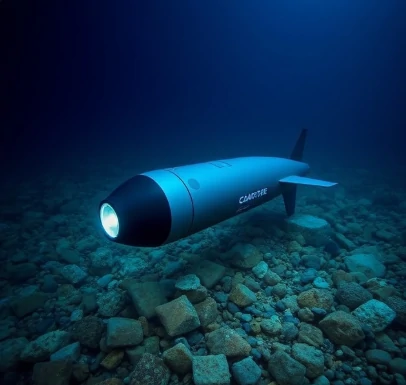
Egy autonóm víz alatti jármű, vagy AUV, kötél és pilóta nélkül fedezi fel az óceánt. Saját energiaellátással, navigációval és érzékelőkkel rendelkezik. Merül, felméri a környezetet, majd visszatér egy előre beprogramozott pontra. Egyes AUV-k órákig működnek. Mások, mint például a vitorlázó repülőgépek, hónapokig sodródnak a felhajtóerő apró változásai miatt.
Az óceán ellenséges a robotikával szemben. A rádióhullámok nem terjednek jól a víz alatt, így a GPS nem működik a felszín alatt. Az önvezető autók (AUV) holtpont-számítás, tehetetlenségi érzékelők és akusztikus pozicionálás segítségével navigálnak. A felszíni hajókkal csak akkor kommunikálnak, amikor azok felszínre kerülnek, vagy akusztikus modemeken keresztül. A korrózió, a nyomás és a biológiai szennyeződés lerövidíti a berendezések élettartamát.
Mit csinálnak az AUV-k?
- Térképezd fel a tengerfenéket szonárral.
- Olaj- és gázvezetékek felmérése.
- Roncsok és lezuhant repülőgépek keresése.
- Mérd meg a víz hőmérsékletét, sótartalmát és áramlatokat.
- Kövesd nyomon a tengeri élővilágot és figyeld a halászatokat.
Az önvezető tengeralattjárók (AUV) az Antarktisz jégselfjei alatt kutakodtak, leereszkedtek a Titanic roncsához, és segítettek megtalálni a lezuhant repülőgépek fekete dobozait. Sok feladathoz olcsóbbak és biztonságosabbak, mint az emberes felügyelettel rendelkező tengeralattjárók. A fő korlátozás az akkumulátor élettartama és a döntéshozatal. Egy AUV nem tud segítséget kérni, ha valami rosszul megy. Úgy kell programozni, hogy önállóan kezelje a hibákat. Ez a megbízhatósági tervezést ugyanolyan fontossá teszi, mint az érzékelőket és a szoftvereket.
Comments
No comments yet. Be the first to share a thought.
Leave a comment