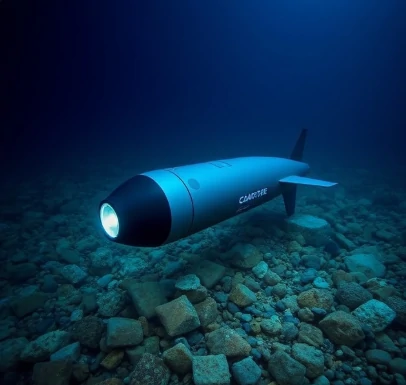
Ett autonomt undervattensfordon, eller AUV, utforskar havet utan förtöjning och utan pilot. Det har sin egen kraft, navigering och sensorer. Det dyker, kartlägger och återvänder till en förprogrammerad punkt. Vissa AUV:er fungerar i timmar. Andra, som glidflygplan, driver i månader vid små förändringar i flytkraft.
Havet är fientligt inställd till robotteknik. Radiovågor färdas inte bra under vattnet, så GPS fungerar inte under ytan. Autonoma undervattensfarkoster navigerar med hjälp av beräkningsmetoder, tröghetssensorer och akustisk positionering. De kommunicerar med ytfartyg endast när de kommer till ytan eller via akustiska modem. Korrosion, tryck och biologisk nedsmutsning förkortar utrustningens livslängd.
Vad AUV:er gör
- Kartlägg havsbotten med sonar.
- Undersök olje- och gasledningar.
- Sök efter vrakdelar och nedskjutna flygplan.
- Mät vattentemperatur, salthalt och strömmar.
- Spåra marint liv och övervaka fisket.
Autonoma undervattensfarkoster (AUV) har utforskat ishyllor i Antarktis, nedstigit till Titanics vrak och hjälpt till att lokalisera svarta lådor med kraschade flygplan. De är billigare och säkrare än bemannade ubåtar för många uppgifter. Den största begränsningen är batteritid och beslutsfattande. En autonom undervattensfarkost kan inte be om hjälp när något går fel. Den måste programmeras för att hantera fel på egen hand. Det gör tillförlitlighetsteknik lika viktig som sensorer och programvara.
Comments
No comments yet. Be the first to share a thought.
Leave a comment