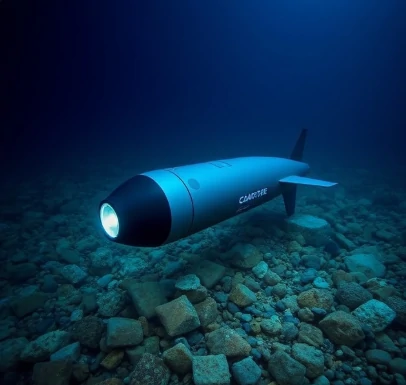
المركبة الغاطسة ذاتية القيادة (AUV) تستكشف المحيط دون كابل أو طيار. وهي مزودة بمصدر طاقة ونظام ملاحة وأجهزة استشعار خاصة بها. تغوص المركبة، وتجري مسحًا، ثم تعود إلى نقطة محددة مسبقًا. بعض هذه المركبات تعمل لساعات، بينما تنجرف مركبات أخرى، كالطائرات الشراعية، لأشهر متأثرة بتغيرات طفيفة في الطفو.
يُعدّ المحيط بيئةً غير مواتية للروبوتات. فالموجات الراديوية لا تنتقل جيدًا تحت الماء، لذا لا يعمل نظام تحديد المواقع العالمي (GPS) تحت السطح. وتعتمد المركبات الآلية تحت الماء (AUVs) في توجيه مسارها على الملاحة التقديرية، وأجهزة الاستشعار بالقصور الذاتي، وتحديد المواقع الصوتية. ولا تتواصل مع السفن السطحية إلا عند صعودها إلى السطح أو عبر أجهزة مودم صوتية. ويؤدي التآكل والضغط والتلوث البيولوجي إلى تقصير عمر المعدات.
ما تفعله المركبات الآلية تحت الماء
- رسم خريطة لقاع البحر باستخدام السونار.
- مسح خطوط أنابيب النفط والغاز.
- البحث عن حطام الطائرات والطائرات المحطمة.
- قم بقياس درجة حرارة الماء وملوحته وتياراته.
- تتبع الحياة البحرية ومراقبة مصائد الأسماك.
استكشفت المركبات الآلية تحت الجروف الجليدية في القطب الجنوبي، وهبطت إلى حطام سفينة تايتانيك، وساعدت في تحديد موقع الصندوقين الأسودين للطائرات المحطمة. وهي أرخص وأكثر أمانًا من الغواصات المأهولة في العديد من المهام. أما القيد الرئيسي فيكمن في عمر البطارية وقدرتها على اتخاذ القرارات. لا تستطيع المركبة الآلية طلب المساعدة عند حدوث عطل، بل يجب برمجتها للتعامل مع الأعطال بنفسها. وهذا ما يجعل هندسة الموثوقية لا تقل أهمية عن أجهزة الاستشعار والبرمجيات.
Comments
No comments yet. Be the first to share a thought.
Leave a comment