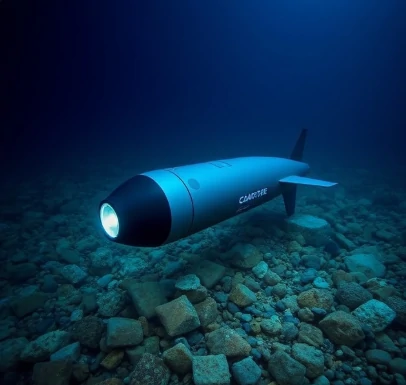
自律型水中ビークル(AUV)は、テザーや操縦者なしで海中を探査します。電源、航行装置、センサーを自ら搭載し、潜水、調査を行い、事前にプログラムされた地点に戻ります。AUVの中には数時間稼働するものもあれば、グライダーのように浮力のわずかな変化を利用して数ヶ月間漂流するものもあります。
海洋はロボットにとって過酷な環境だ。電波は水中では伝わりにくいため、GPSは水面下では機能しない。自律型水中ロボット(AUV)は、推測航法、慣性センサー、音響測位によって航行する。水上船舶との通信は、浮上時または音響モデムを介してのみ行われる。腐食、圧力、生物付着は機器の寿命を縮める。
AUV(自律型水中ロボット)の役割
- ソナーを使って海底をマッピングする。
- 石油・ガスパイプラインの調査。
- 残骸や墜落した航空機を捜索する。
- 水温、塩分濃度、海流を測定する。
- 海洋生物を追跡し、漁業を監視する。
AUV(自律型水中ロボット)は、南極の棚氷の下を探査したり、タイタニック号の残骸に潜航したり、墜落した旅客機のブラックボックスの発見に貢献したりしてきた。多くの作業において、有人潜水艇よりも安価で安全だ。主な制約はバッテリー寿命と意思決定能力である。AUVは何か問題が発生しても助けを求めることができない。故障に自力で対処できるようプログラムする必要がある。そのため、信頼性エンジニアリングはセンサーやソフトウェアと同様に重要となる。
Comments
No comments yet. Be the first to share a thought.
Leave a comment