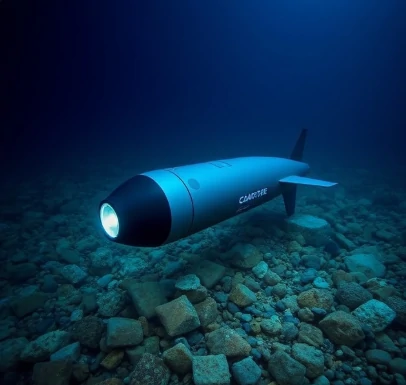
자율 수중 로봇(AUV)은 조종사나 연결줄 없이 해양을 탐사합니다. 자체 전력, 항법 장치 및 센서를 갖추고 있으며, 잠수하여 조사한 후 미리 프로그래밍된 지점으로 돌아옵니다. 일부 AUV는 몇 시간 동안 작동할 수 있으며, 글라이더처럼 부력의 미세한 변화를 이용하여 몇 달 동안 표류하는 AUV도 있습니다.
해양은 로봇에게 매우 험난한 환경입니다. 전파는 수중에서 잘 전달되지 않기 때문에 GPS는 수중에서 작동하지 않습니다. 자율 수중 로봇(AUV)은 추측 항법, 관성 센서 및 음향 위치 측정을 통해 항해합니다. 수상함과의 통신은 수면 위로 올라왔을 때나 음향 모뎀을 통해서만 가능합니다. 부식, 수압 및 생물 오염은 장비의 수명을 단축시킵니다.
자율수중로봇(AUV)의 역할
- 음파탐지기로 해저 지형을 파악하세요.
- 석유 및 가스 파이프라인을 조사합니다.
- 잔해와 추락한 항공기를 수색하십시오.
- 수온, 염도 및 해류를 측정합니다.
- 해양 생물을 추적하고 어업을 감시합니다.
자율 수중 로봇(AUV)은 남극의 빙붕 아래를 탐사하고, 타이타닉호 침몰 현장까지 하강했으며, 추락한 항공기의 블랙박스를 찾는 데 도움을 주었습니다. 많은 임무에서 유인 잠수정보다 저렴하고 안전합니다. 주요 제약 사항은 배터리 수명과 의사 결정 능력입니다. AUV는 문제가 발생했을 때 도움을 요청할 수 없으므로 스스로 오류를 처리하도록 프로그래밍되어야 합니다. 따라서 신뢰성 엔지니어링은 센서와 소프트웨어만큼이나 중요합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment