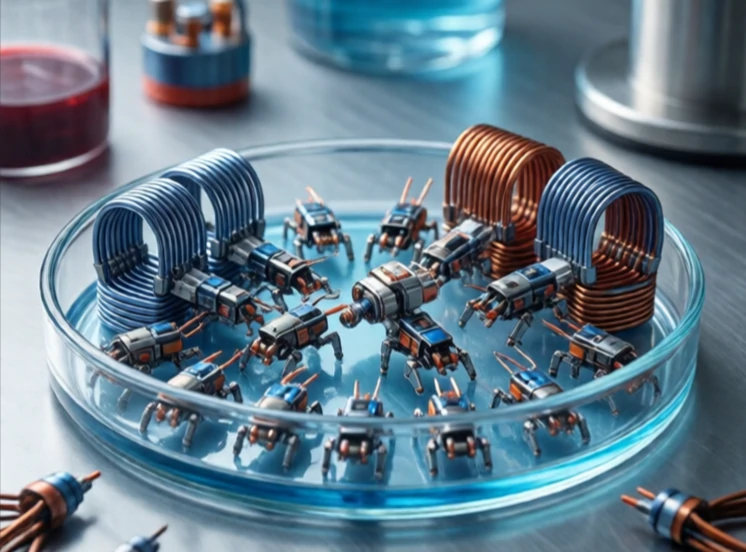
微型机器人的运行尺寸在毫米级。它足够小,可以进入人体血管,在管道中爬行,或者与其他数千个微型机器人组成集群。它们面临的挑战与大型机器人截然不同。在微小尺度下,物理定律会发生变化。重力的影响较小,表面张力和摩擦力成为主导因素。
研究人员利用微机电系统(MEMS)制造、软光刻和磁性材料制造微型机器人。有些微型机器人由外部磁场驱动,有些则利用化学反应或声波驱动。磁性微型机器人可以通过体外线圈系统在流体中控制其运动。催化微型机器人则通过将过氧化氢转化为氧气泡来推进自身。
微型机器人应用
- 靶向体内药物输送。
- 显微外科手术和细胞操作。
- 管道检测与维修。
- 水体环境传感。
- 群体研究与群体行为。
障碍在于动力、控制和成像。电池无法小型化。微型机器人无法携带自身电源,因此需要依赖外部电场或化学燃料。由于布朗运动会使机器人产生晃动,控制精度不高。体内成像需要磁共振成像或超声波,这限制了实时反馈。微型机器人尚未应用于临床,但它们已从科幻小说走向实验室演示。像米粒大小、能在血液中游动并将药物输送到肿瘤的机器人尚未问世,但正在逐步接近目标。
Comments
No comments yet. Be the first to share a thought.
Leave a comment