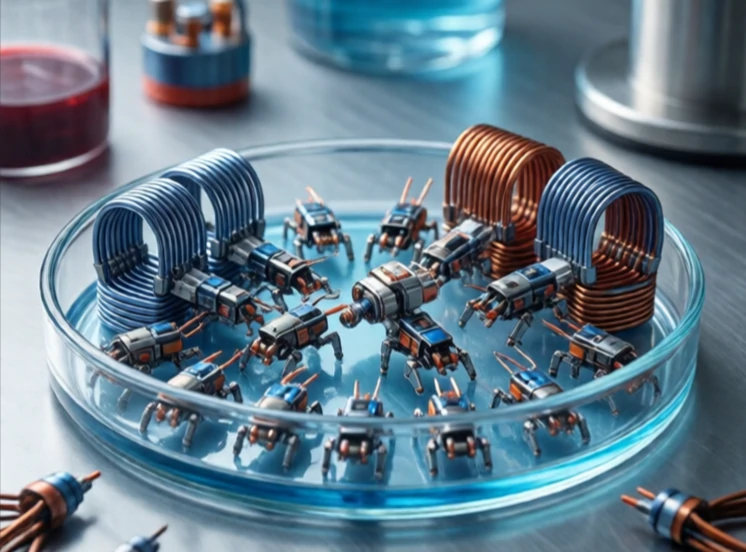
마이크로로봇은 밀리미터 규모에서 작동합니다. 사람의 혈관 안에 들어갈 만큼 작고, 파이프 속을 기어 다니거나 수천 대의 로봇과 함께 군집을 이루어 움직일 수도 있습니다. 하지만 마이크로로봇을 다룰 때 직면하는 과제는 대형 로봇을 다룰 때와는 다릅니다. 작은 규모에서는 물리 법칙이 달라지고, 중력의 영향은 줄어들며, 표면 장력과 마찰력이 지배적입니다.
연구원들은 MEMS 제작, 소프트 리소그래피 및 자성 재료를 사용하여 마이크로 로봇을 제작합니다. 일부는 외부 자기장에 의해 구동되고, 다른 일부는 화학 반응이나 음파를 이용합니다. 자성 마이크로 로봇은 몸체 외부에 있는 코일 시스템을 통해 유체 속에서 조종될 수 있습니다. 촉매 마이크로 로봇은 과산화수소를 산소 기포로 변환하여 스스로 추진합니다.
마이크로로봇 응용 분야
- 체내 표적 약물 전달.
- 미세수술 및 세포 조작.
- 배관 점검 및 수리.
- 수중 환경 감지.
- 군집 연구 및 집단 행동.
극복해야 할 과제는 전력, 제어, 그리고 영상 촬영입니다. 배터리는 크기를 줄이는 데 적합하지 않습니다. 마이크로 로봇은 자체 전원을 탑재할 수 없으므로 외부 자기장이나 화학 연료에 의존해야 합니다. 브라운 운동으로 인해 로봇이 흔들리기 때문에 제어가 정밀하지 못합니다. 인체 내부 영상 촬영에는 MRI나 초음파가 필요하며, 이는 실시간 피드백에 제약을 줍니다. 마이크로 로봇은 아직 임상에 사용되지는 않지만, 공상 과학 소설 속 이야기에서 실험실 시연 단계로 발전했습니다. 쌀알 크기의 로봇이 혈액 속을 헤엄치며 종양에 약물을 전달하는 기술은 아직 현실화되지 않았지만, 점점 가까워지고 있습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment