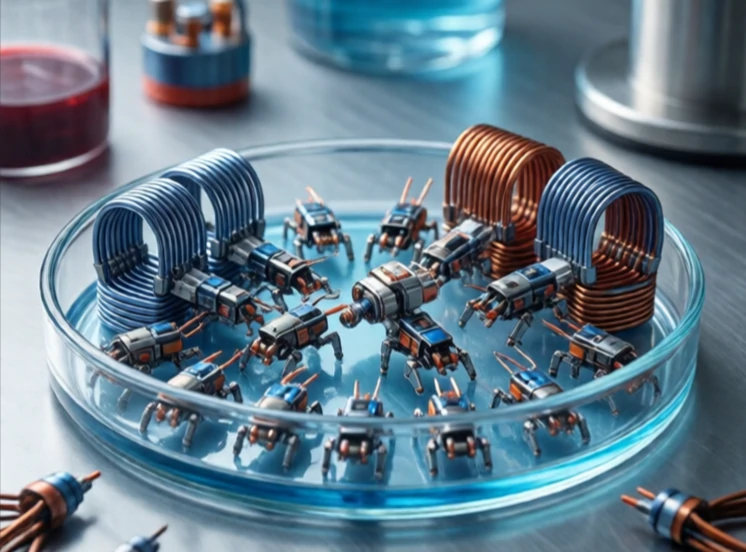
Mikrorobot pracuje v milimetrovém měřítku. Je dostatečně malý, aby se vešel do lidské cévy, prolezl potrubím nebo se shlukl s tisíci dalších. Výzvy se liší od těch větších robotů. Fyzika se v malých měřítcích mění. Gravitace hraje menší roli. Dominují povrchové napětí a tření.
Výzkumníci staví mikroroboty pomocí MEMS technologií, měkké litografie a magnetických materiálů. Některé jsou poháněny vnějšími magnetickými poli. Jiné využívají chemické reakce nebo akustické vlny. Magnetický mikrorobot může být řízen tekutinou pomocí systému cívek vně těla. Katalytický mikrorobot se pohání přeměnou peroxidu vodíku na bubliny kyslíku.
Aplikace mikrorobotů
- Cílené podávání léků do těla.
- Mikrochirurgie a manipulace s buňkami.
- Revize a opravy potrubí.
- Vnímání prostředí ve vodě.
- Výzkum hejna a kolektivní chování.
Překážkami jsou napájení, ovládání a zobrazování. Baterie se nedají zmenšit. Mikrorobot nemůže nést vlastní zdroj energie, takže se spoléhá na vnější pole nebo chemické palivo. Ovládání je nepřesné, protože Brownův pohyb robota třese. Zobrazování uvnitř těla vyžaduje magnetickou rezonanci nebo ultrazvuk, což omezuje zpětnou vazbu v reálném čase. Mikroroboti se zatím nepoužívají v klinické praxi, ale přesunuli se od sci-fi k laboratorním demonstracím. Robot o velikosti zrnka rýže, který plave krví a dodává lék do nádoru, ještě tu není. Blíží se k tomu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment