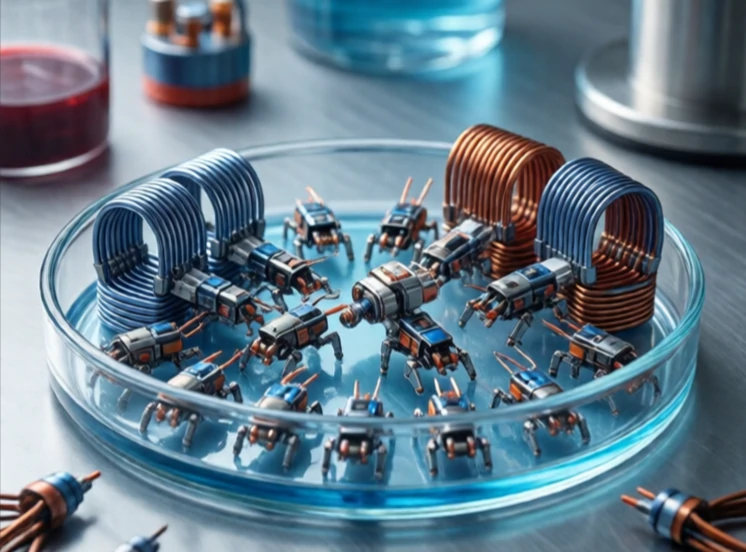
Un microrobot opera a escala milimétrica. Es lo suficientemente pequeño como para caber dentro de un vaso sanguíneo humano, arrastrarse por una tubería o formar enjambres con miles de otros. Los desafíos son diferentes a los de los robots más grandes. Las leyes de la física cambian a pequeña escala. La gravedad tiene menos importancia. La tensión superficial y la fricción predominan.
Los investigadores construyen microrobots utilizando la fabricación MEMS, la litografía blanda y materiales magnéticos. Algunos se alimentan mediante campos magnéticos externos. Otros utilizan reacciones químicas u ondas acústicas. Un microrobot magnético puede dirigirse a través de un fluido mediante un sistema de bobinas externo. Un microrobot catalítico se propulsa convirtiendo el peróxido de hidrógeno en burbujas de oxígeno.
Aplicaciones de microrobots
- Administración dirigida de fármacos dentro del cuerpo.
- Microcirugía y manipulación celular.
- Inspección y reparación de tuberías.
- Detección ambiental en el agua.
- Investigación sobre enjambres y comportamiento colectivo.
Los obstáculos son la alimentación, el control y la obtención de imágenes. Las baterías no se pueden miniaturizar. Un microrobot no puede llevar su propia fuente de energía, por lo que depende de campos externos o combustible químico. El control es impreciso debido a que el movimiento browniano sacude al robot. La obtención de imágenes dentro del cuerpo requiere resonancia magnética o ultrasonido, lo que limita la retroalimentación en tiempo real. Los microrobots aún no se utilizan clínicamente, pero han pasado de la ciencia ficción a las demostraciones de laboratorio. Un robot del tamaño de un grano de arroz que nade en la sangre y administre un fármaco a un tumor aún no es una realidad. Sin embargo, cada vez está más cerca.
Comments
No comments yet. Be the first to share a thought.
Leave a comment