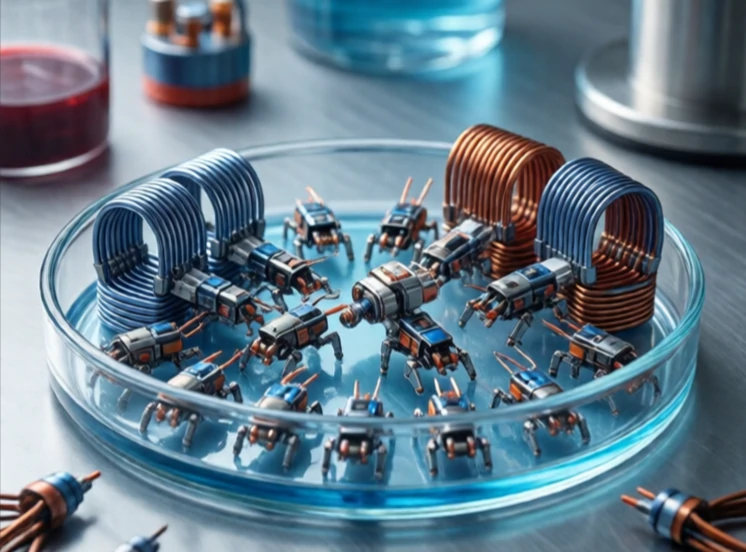
Un microrobot funcționează la scară milimetrică. Este suficient de mic pentru a încăpea în interiorul unui vas de sânge uman, a se târî printr-o țeavă sau a roi alături de mii de alți roboți. Provocările sunt diferite de cele ale roboților mai mari. Fizica se schimbă la scară mică. Gravitația contează mai puțin. Tensiunea superficială și frecarea domină.
Cercetătorii construiesc microroboți folosind fabricarea MEMS, litografia moale și materiale magnetice. Unii sunt alimentați de câmpuri magnetice externe. Alții utilizează reacții chimice sau unde acustice. Un microrobot magnetic poate fi ghidat printr-un fluid de un sistem de bobine în afara corpului. Un microrobot catalitic se propulsează prin transformarea peroxidului de hidrogen în bule de oxigen.
Aplicații microrobotice
- Administrare țintită a medicamentelor în interiorul corpului.
- Microchirurgie și manipulare celulară.
- Inspecția și repararea țevilor.
- Detectarea mediului în apă.
- Cercetarea roiurilor și comportamentul colectiv.
Obstacolele sunt puterea, controlul și imagistica. Bateriile nu se micșorează. Un microrobot nu își poate transporta propria sursă de energie, așa că se bazează pe câmpuri externe sau combustibil chimic. Controlul este imprecis deoarece mișcarea browniană zdruncină robotul. Imagistica din interiorul corpului necesită RMN sau ultrasunete, ceea ce limitează feedback-ul în timp real. Microroboții nu sunt încă în uz clinic, dar au trecut de la science fiction la demonstrații de laborator. Un robot de mărimea unui bob de orez care înoată prin sânge și administrează un medicament unei tumori nu este încă aici. Se apropie.
Comments
No comments yet. Be the first to share a thought.
Leave a comment