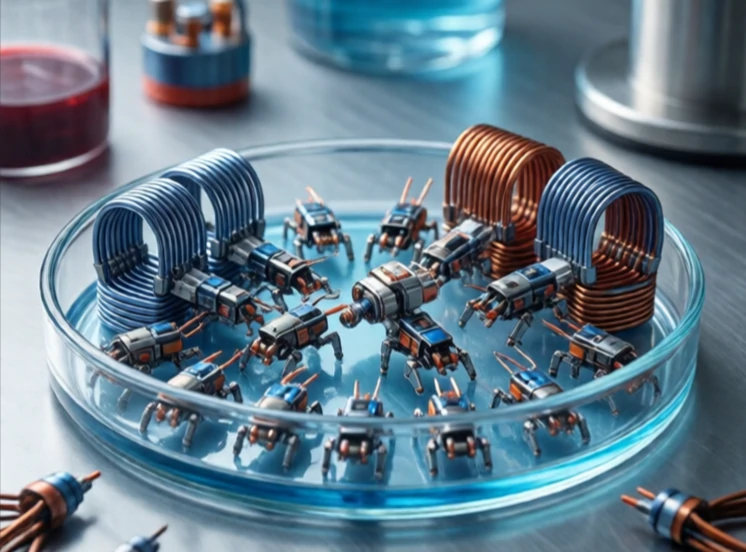
Ein Mikroroboter operiert im Millimeterbereich. Er ist klein genug, um in ein menschliches Blutgefäß zu passen, durch ein Rohr zu kriechen oder sich mit Tausenden anderen zusammenzuschließen. Die Herausforderungen unterscheiden sich von denen größerer Roboter. Die Gesetze der Physik ändern sich im Mikrobereich. Die Schwerkraft spielt eine geringere Rolle. Oberflächenspannung und Reibung dominieren.
Forscher entwickeln Mikroroboter mithilfe von MEMS-Fertigung, Weichlithografie und magnetischen Materialien. Einige werden durch externe Magnetfelder angetrieben, andere nutzen chemische Reaktionen oder akustische Wellen. Ein magnetischer Mikroroboter lässt sich durch ein außerhalb des Körpers befindliches Spulensystem in einer Flüssigkeit steuern. Ein katalytischer Mikroroboter bewegt sich fort, indem er Wasserstoffperoxid in Sauerstoffblasen umwandelt.
Mikroroboter-Anwendungen
- Gezielte Wirkstoffverabreichung im Körper.
- Mikrochirurgie und Zellmanipulation.
- Rohrleitungsprüfung und -reparatur.
- Umweltsensorik im Wasser.
- Schwarmforschung und kollektives Verhalten.
Die größten Herausforderungen sind Energieversorgung, Steuerung und Bildgebung. Batterien lassen sich nicht verkleinern. Ein Mikroroboter kann keine eigene Energiequelle mitführen und ist daher auf externe Felder oder chemischen Treibstoff angewiesen. Die Steuerung ist unpräzise, da die Brownsche Molekularbewegung den Roboter in Bewegung setzt. Bildgebende Verfahren im Körperinneren erfordern MRT oder Ultraschall, was Echtzeit-Feedback einschränkt. Mikroroboter werden zwar noch nicht klinisch eingesetzt, haben aber den Sprung von der Science-Fiction in die Labordemonstration geschafft. Ein Roboter von der Größe eines Reiskorns, der durch das Blut schwimmt und ein Medikament zu einem Tumor transportiert, ist noch Zukunftsmusik. Doch er rückt näher.
Comments
No comments yet. Be the first to share a thought.
Leave a comment