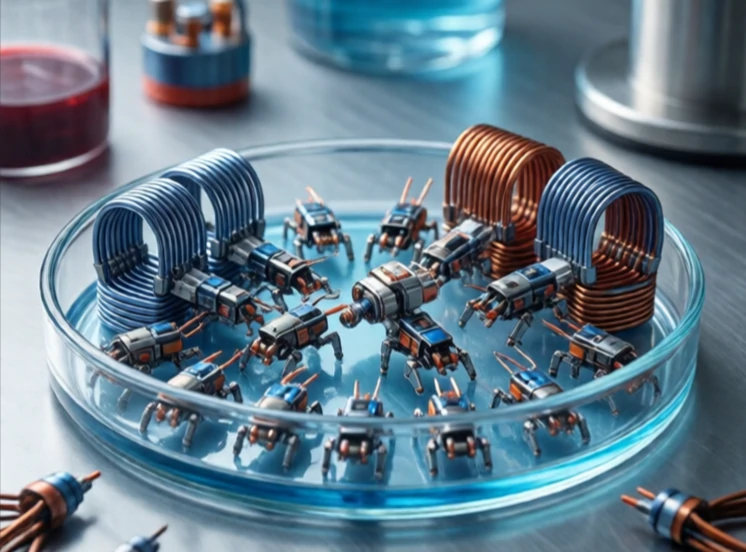
En mikrorobot opererer på millimeterskalaen. Den er lille nok til at passe ind i et menneskeligt blodkar, kravle gennem et rør eller sværme med tusindvis af andre. Udfordringerne er anderledes end dem, der gælder for større robotter. Fysikken ændrer sig på små skalaer. Tyngdekraften betyder mindre. Overfladespænding og friktion dominerer.
Forskere bygger mikrorobotter ved hjælp af MEMS-fremstilling, blød litografi og magnetiske materialer. Nogle drives af eksterne magnetfelter. Andre bruger kemiske reaktioner eller akustiske bølger. En magnetisk mikrorobot kan styres gennem en væske af et spolesystem uden for kroppen. En katalytisk mikrorobot driver sig selv frem ved at omdanne hydrogenperoxid til iltbobler.
Mikrorobotapplikationer
- Målrettet lægemiddelafgivelse i kroppen.
- Mikrokirurgi og cellemanipulation.
- Rørinspektion og reparation.
- Miljøregistrering i vand.
- Sværmforskning og kollektiv adfærd.
Forhindringerne er strøm, kontrol og billeddannelse. Batterier kan ikke nedskaleres. En mikrorobot kan ikke bære sin egen strømkilde, så den er afhængig af eksterne felter eller kemisk brændstof. Kontrol er upræcis, fordi Brownsk bevægelse skubber robotten. Billeddannelse inde i kroppen kræver MR-scanning eller ultralyd, hvilket begrænser feedback i realtid. Mikrorobotter er endnu ikke i klinisk brug, men de har bevæget sig fra science fiction til laboratoriedemonstrationer. En robot på størrelse med et riskorn, der svømmer gennem blod og leverer et lægemiddel til en tumor, er her ikke endnu. Den kommer tættere på.
Comments
No comments yet. Be the first to share a thought.
Leave a comment