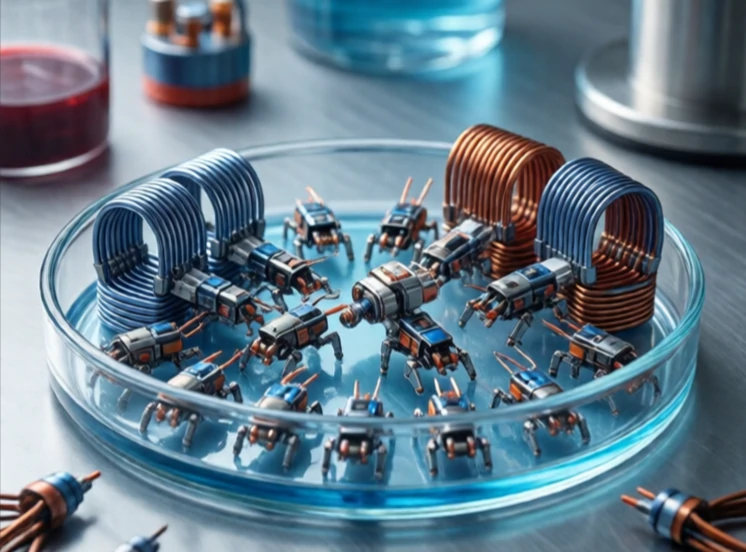
Een microrobot werkt op millimeterschaal. Hij is klein genoeg om in een menselijk bloedvat te passen, door een buis te kruipen of in een zwerm van duizenden andere robots te opereren. De uitdagingen zijn anders dan die van grotere robots. De natuurkundige wetten veranderen op kleine schaal. Zwaartekracht speelt een minder grote rol. Oppervlaktespanning en wrijving worden dominant.
Onderzoekers bouwen microrobots met behulp van MEMS-fabricage, zachte lithografie en magnetische materialen. Sommige worden aangedreven door externe magnetische velden. Andere maken gebruik van chemische reacties of akoestische golven. Een magnetische microrobot kan door een vloeistof worden gestuurd met behulp van een spoelsysteem buiten het lichaam. Een katalytische microrobot drijft zichzelf aan door waterstofperoxide om te zetten in zuurstofbellen.
Toepassingen van microrobots
- Gerichte medicijntoeding in het lichaam.
- Microchirurgie en celmanipulatie.
- Pijpleidinginspectie en -reparatie.
- Milieusensoren in water.
- Zwermonderzoek en collectief gedrag.
De grootste obstakels zijn stroomvoorziening, besturing en beeldvorming. Batterijen zijn niet schaalbaar. Een microrobot kan geen eigen stroombron meedragen en is daarom afhankelijk van externe velden of chemische brandstof. De besturing is onnauwkeurig omdat de robot door de Brownse beweging wordt bewogen. Beeldvorming in het lichaam vereist MRI of echografie, wat realtime feedback beperkt. Microrobots worden nog niet klinisch gebruikt, maar ze zijn wel geëvolueerd van sciencefiction naar demonstraties in het laboratorium. Een robot ter grootte van een rijstkorrel die door bloed zwemt en een medicijn naar een tumor brengt, is er nog niet. Maar hij komt steeds dichterbij.
Comments
No comments yet. Be the first to share a thought.
Leave a comment