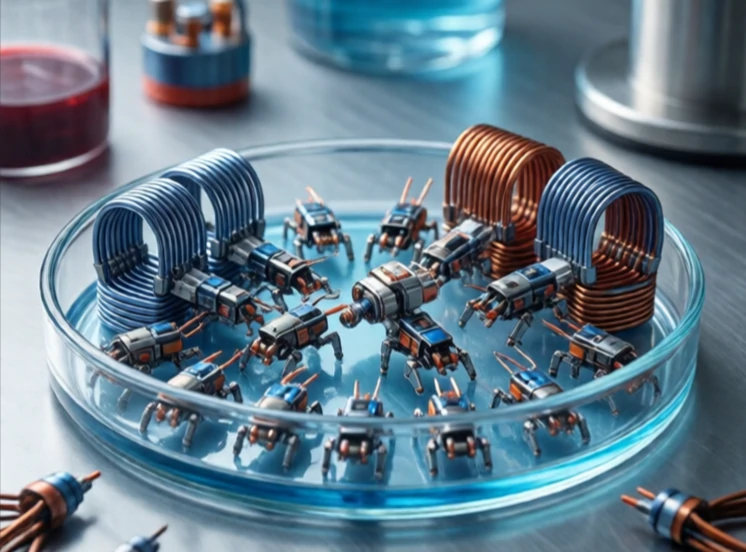
Mikrorobot działa w skali milimetrowej. Jest na tyle mały, że zmieści się w ludzkim naczyniu krwionośnym, przeczołga się przez rurę lub roi się od tysięcy innych. Wyzwania są inne niż w przypadku większych robotów. Fizyka zmienia się w małej skali. Grawitacja ma mniejsze znaczenie. Dominują napięcie powierzchniowe i tarcie.
Naukowcy budują mikroroboty, wykorzystując technologię MEMS, miękką litografię i materiały magnetyczne. Niektóre z nich są zasilane zewnętrznymi polami magnetycznymi. Inne wykorzystują reakcje chemiczne lub fale akustyczne. Mikrorobot magnetyczny może być sterowany w płynie za pomocą układu cewek umieszczonego na zewnątrz korpusu. Mikrorobot katalityczny napędza się, przekształcając nadtlenek wodoru w pęcherzyki tlenu.
Zastosowania mikrorobotów
- Celowane dostarczanie leków do organizmu.
- Mikrochirurgia i manipulacja komórkami.
- Inspekcja i naprawa rurociągów.
- Pomiary środowiskowe w wodzie.
- Badania roju i zachowania zbiorowe.
Przeszkodami są zasilanie, sterowanie i obrazowanie. Baterie nie są skalowalne. Mikrorobot nie może przenosić własnego źródła zasilania, więc polega na polach zewnętrznych lub paliwie chemicznym. Sterowanie jest nieprecyzyjne, ponieważ ruchy Browna wstrząsają robotem. Obrazowanie wewnątrz ciała wymaga rezonansu magnetycznego lub ultradźwięków, co ogranicza sprzężenie zwrotne w czasie rzeczywistym. Mikroroboty nie są jeszcze w użyciu klinicznym, ale przeszły z science fiction do demonstracji laboratoryjnych. Robot wielkości ziarenka ryżu, który pływałby we krwi i dostarczał lek do guza, jeszcze nie istnieje. Jest coraz bliżej.
Comments
No comments yet. Be the first to share a thought.
Leave a comment